- Acasă
- Despre noi
- Produse
- Aplicații
- Ştiri
- Descărcați
- Trimiteți întrebarea
- Contactaţi-ne

Română
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






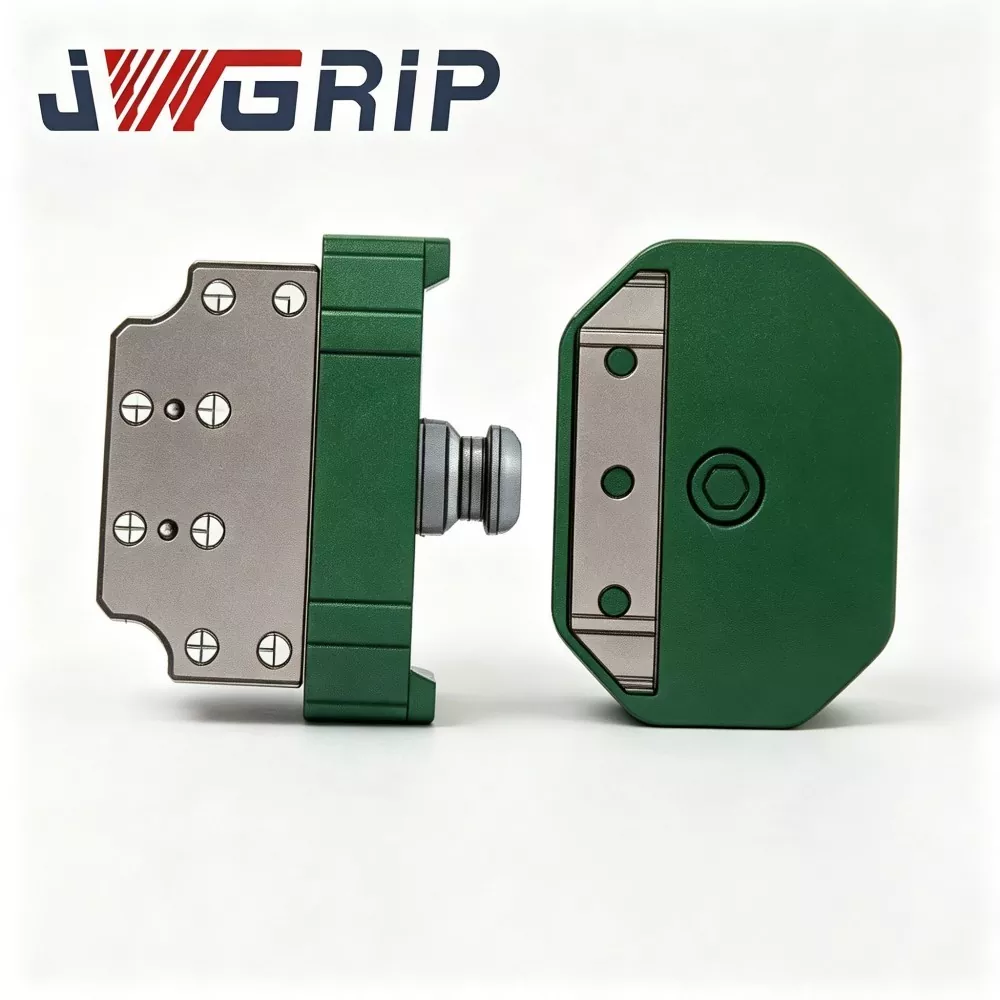
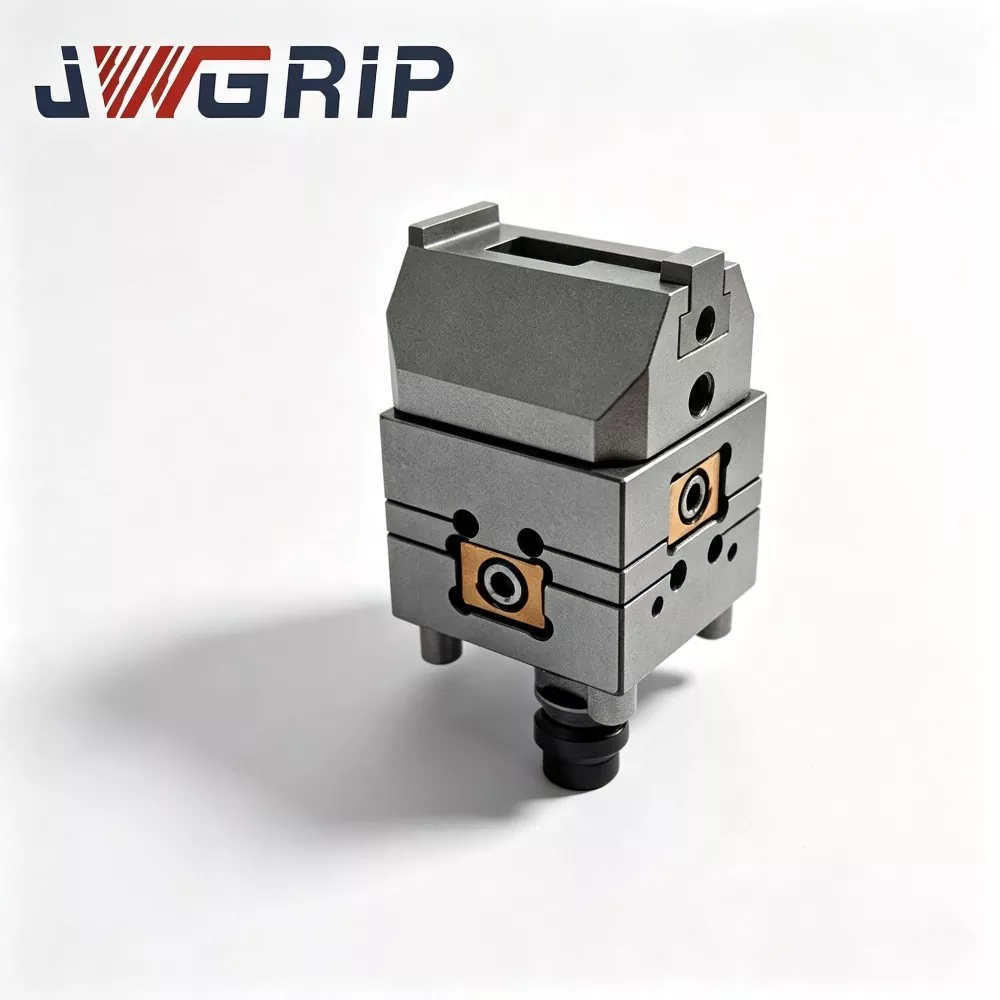
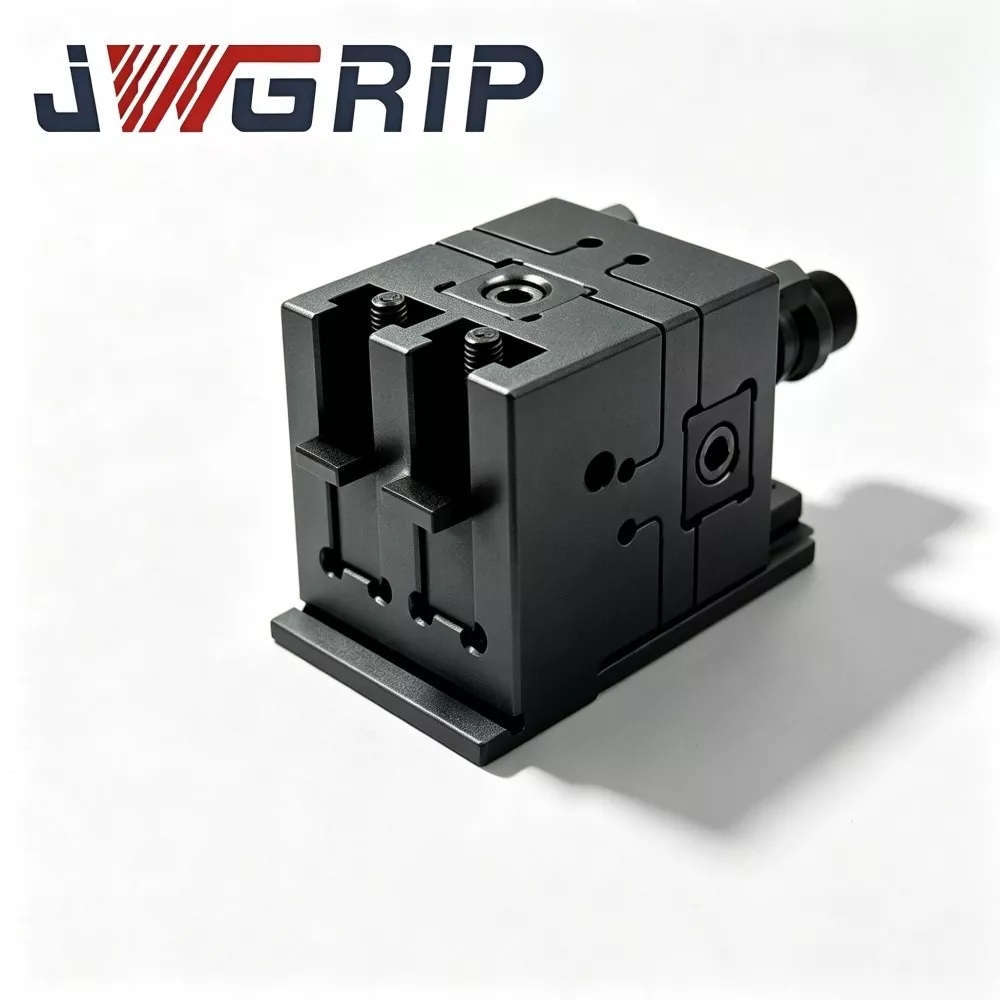
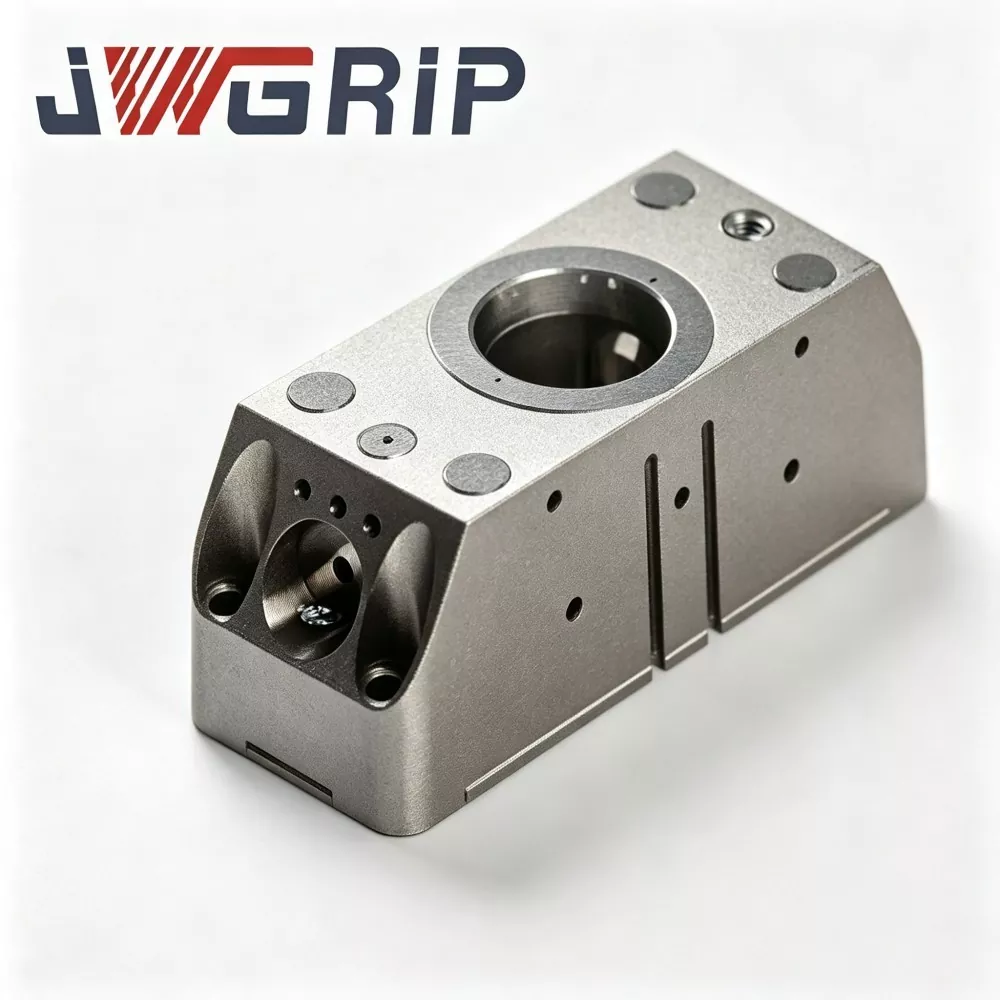
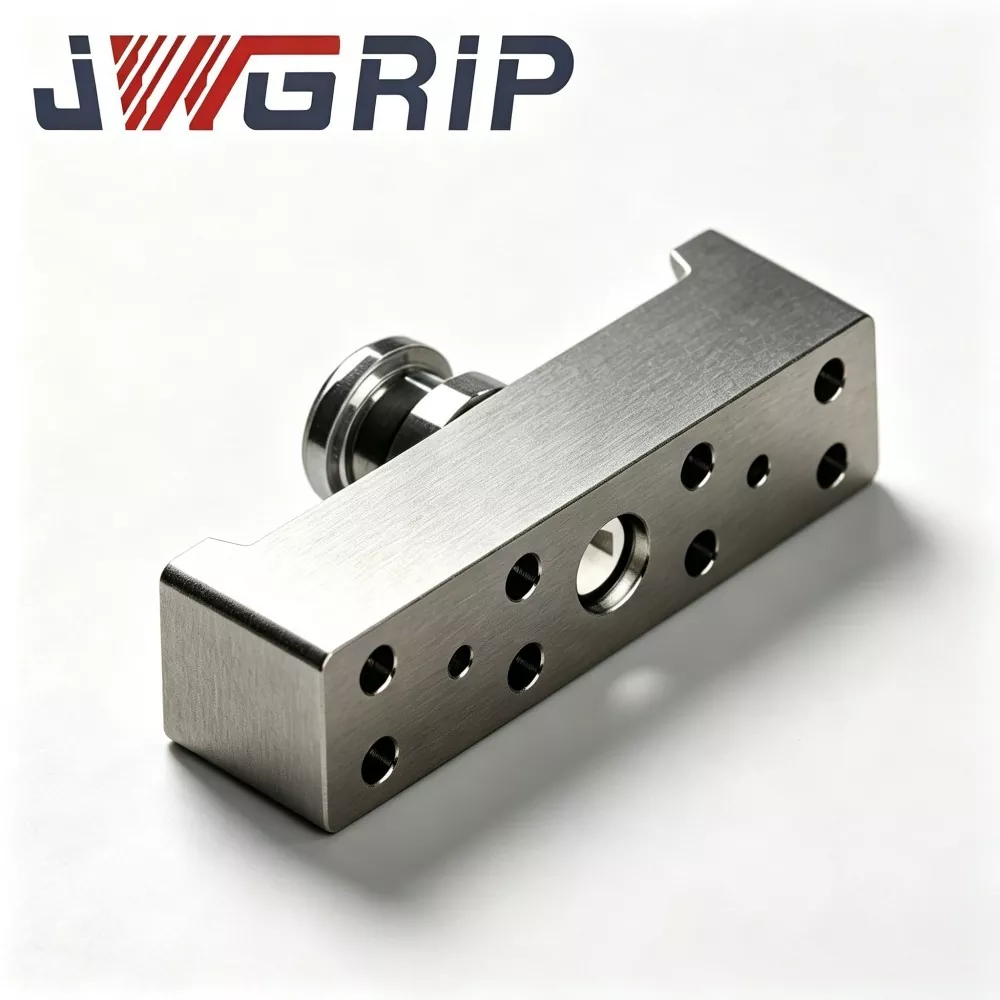
Cuplajul tăvii de prindere cu schimbare rapidă a robotului
JWGRIP este producătorul și furnizorul de cuplare profesională a tăvii de prindere cu schimbare rapidă a robotului în China. Este o componentă avansată integrată de comutare a efectului final al robotului, special concepută pentru liniile de producție automate flexibile fără echipaj. Acesta integrează configurația structurală de oțel aliat de înaltă rezistență și procesul de șlefuire de precizie într-o singură unitate, realizând comutarea complet automată a sculelor robot fără intervenție manuală în timpul înlocuirii clemelor, tăvilor și a altor unelte finale.
Acest cuplaj de înaltă performanță pentru tavă de prindere cu schimbare rapidă a robotului prezintă o eroare de poziționare repetă ultra-scăzută, performanță excelentă împotriva oboselii și durată de viață ultra-lungă și acceptă feedback-ul de semnal de blocare și deblocare automată pentru a îndeplini cerințele de funcționare inteligentă ale producției fără echipaj. Fabricat strict prin inspecția materiilor prime, prelucrare CNC de precizie, tratament termic profesional și proces de întărire a suprafeței, fiecare cuplare este supusă testelor complete de performanță a produsului finit și verificării continue a încărcării ciclice, respectând standardele CE de siguranță mecanică.
Oferă performanțe mecanice stabile și consistente în scenarii de comutare ciclică pe termen lung. Compatibil pe scară largă cu modelele de roboți industriali cu mai multe mărci, este aplicat pe scară largă în asamblarea bateriilor de energie nouă, fabricarea de electronice 3C, asamblarea pieselor auto și atelierele de sortare logistică inteligentă. Sprijinind furnizarea de desene tehnice profesionale, consultarea la fața locului și îndrumarea tehnică post-vânzare completă, scurtează efectiv ciclul de implementare a proiectelor de renovare a liniilor de producție flexibile de robot pentru clienții industriali globali.
Introducere a mecanismului de lucru de bază
Cuplarea tăvii de prindere cu schimbare rapidă a robotului este o componentă de interfață de înlocuire rapidă dedicată la capătul robotului, utilizată în principal pentru comutarea rapidă între modulele de prindere a robotului și modulele tăvilor care transportă material.
Fără această cuplare, fiecare schimbare între tavă și prindere necesită oprirea liniei de producție, îndepărtarea manuală a șuruburilor, reglarea originii și calibrarea coordonatelor. O singură schimbare a sculei poate consuma 10-30 de minute și poate reduce foarte mult eficiența generală a echipamentului (OEE) a liniilor automate.
Cuplajul este format din două ansambluri de miez:
1. Bază pe partea robotului (partea principală): fixată permanent pe flanșa robotului.
2. Adaptor pe partea unealtă (partea slave): Montat separat pe fiecare prindere și pe fiecare tavă.
Fluxul de lucru:
1. Robotul se mută la stația de andocare și apropie baza din partea robotului de adaptorul țintă pentru partea unealtă (prindere sau tavă).
2. Aerul comprimat antrenează dinții de blocare mecanică încorporați pentru a se cupla, completând blocarea mecanică.
3. Știfturile și găurile de localizare de înaltă precizie realizează o poziționare repetată precisă. Pasajele pneumatice încorporate conectează automat circuitele de gaz din partea sculei pentru alimentarea cu vid sau prin prindere pneumatică.
4. Senzorul intern transmite semnalul de stare de blocare în timp real înapoi la sistemul de control al robotului. Robotul execută sarcinile ulterioare de manipulare numai după ce primește semnalul de confirmare „blocat pe loc”, prevenind căderea accidentală a piesei de prelucrat cauzată de blocarea incompletă.
5. Când este necesară schimbarea sculei, robotul emite semnal de deblocare; circuitul de aer eliberează presiune; decuplarea dintilor de blocare mecanica; robotul se îndepărtează de unealta curentă și se acoperă cu următorul efect final țintă.
Majoritatea discurilor de schimbare rapidă, de uz general, sunt lipsite de optimizarea structurală pentru condițiile de încărcare alternativă mixte cu tăvi de prindere. Sculele cu tăvi generează încărcătură excentrică pe o suprafață mare, în timp ce clemele compacte asigură o sarcină concentrată; alternarea repetată accelerează abraziunea suprafață de referință. Bazându-se pe sute de experiență în proiectul robot-stație-retrofit, JWGRIP optimizează distribuția portantă și construcția de protecție a datelor a acestui cuplare pentru a susține stabilitatea de poziționare pe termen lung sub cicluri alternante de sarcină excentrică și de sarcină concentrată.


Analiza tipică a punctelor de durere operaționale
Fabricile care desfășoară manipulare mixtă cu mai multe unelte (tavă + prindere) prin intermediul roboților industriali se confruntă de obicei cu următoarele blocaje cu soluții obișnuite de schimbare rapidă:
1. Timp lung de nefuncționare la schimbarea manuală a sculei Dezasamblarea/asamblarea frecventă a șuruburilor, reglarea originii și recalibrarea coordonatelor ocupă o mare parte din timpul de producție, reduc OEE și limitează capacitatea de ieșire a stațiilor automate.
2. Fluctuația de precizie a poziției indusă de operarea umană Calitatea alinierii manuale depinde în mare măsură de competența operatorului. Abaterea de poziție se acumulează după mai multe cicluri de înlocuire a sculei și afectează consistența asamblarii.
3. Riscuri de siguranță în scenariile de schimbare manuală a sculei Intervenția manuală în apropierea capătului robotului în mișcare creează pericole de rănire prin coliziune în timpul operațiunilor repetate de schimbare a sculelor.
4. Uzura prematură a suprafeței de referință în condiții de încărcare alternativă Discurile cu schimbare rapidă de uz general sunt proiectate pentru efectorii terminali de tip unic. Alternarea între tăvile cu încărcătură excentrică mare și dispozitivele de prindere cu sarcină concentrată accelerează abraziunea suprafeței de localizare, ceea ce duce la scăderea preciziei de repetare a poziționării și la întreținerea frecventă.
5. Mecanism de siguranță de feedback insuficient al semnalului Unele unități cu schimbare rapidă cu costuri reduse nu au feedback în timp real asupra stării de blocare. Robotul poate executa mișcare în condiții de blocare incompletă și poate declanșa accidente prin căderea piesei de prelucrat.
Cuplajul JWGRIP Robot Quick-Change Gripper-Tray abordează punctele dureroase menționate mai sus prin intermediul a cinci măsuri de bază de proiectare: structură portantă optimizată pentru sarcină mixtă dedicată, mecanism anti-cădere cu blocare mecanică, feedback în timp real al senzorului de stare de blocare, piese de uzură înlocuibile modulare, acoperire cu încărcătură de 120 kg de matrice de 3 kg.
Compoziția modulului
Cuplajul tăvii de prindere cu schimbare rapidă a robotului JWGRIP constă din șase module funcționale cheie:
① Ansamblul master-bază pe partea robotului
② Ansamblul adaptor slave pe partea unealtă
③ Grup de blocare cu blocare mecanică (structură de siguranță anti-cădere)
④ Set de poziționare a știfturilor de localizare și a găurilor de localizare de înaltă precizie
⑤ Ansamblul de trecere pneumatică integrat încorporat
⑥ Senzor de detectare a stării de blocare și unitate de ieșire a semnalului
Descriere structurală
1. Ansamblul bază master-partea robot Bază de montare principală fixată pe flanșa robotului; Suprafețe din oțel aliat de înaltă rezistență, tratate pentru detensionare și șlefuite cu precizie. Suportă sarcini dinamice compozite transmise de la efectele de capăt din partea sculei.
2. Ansamblul adaptor slave pe partea unealtă Placă de conectare la capătul sculei, instalată separat pe fiecare clemă și fiecare tavă. Se potrivește bază-master în dimensiunea de andocare, suprafața de referință și interfața circuitului de gaz.
3. Grup de blocare cu blocare mecanică dinți de blocare mecanici acționați pneumatic. Realizează angajament mecanic pozitiv după andocare. Chiar dacă alimentarea pneumatică se defectează accidental, blocarea mecanică menține starea blocată pentru a preveni căderea sculei, îndeplinind protecția de siguranță pasivă conformă cu CE.
4. Setul de poziționare a știfturilor și a găurilor de localizare de înaltă precizie Știfturile de localizare și găurile de localizare de precizie garantează performanța de repetare a poziționării ≤±0,008 mm după fiecare andocare. Bucșa portantă special optimizată încetinește uzura cauzată de ciclurile alternante de sarcină excentrică/sarcină concentrată.
5. Ansamblu de trecere pneumatică integrată Canale de circuit de gaz sigilate încorporate în interiorul părților master și slave. Finalizează automat conexiunea pneumatică în timpul andocării, furnizând aer comprimat pentru prinderi pneumatice sau tăvi de vid, fără aranjare suplimentară a tubulaturii externe.
6. Senzorul de detectare a stării de blocare și unitatea de ieșire a semnalului Senzorul de bord detectează starea reală de angajare a blocării mecanice și emite semnalul de comutare către sistemul robot-PLC. Logica de mișcare a robotului poate fi configurată pentru a permite mișcarea numai la primirea semnalului de confirmare „blocat complet”.
Avantajele tehnice de bază
1. Structură optimizată pentru încărcături mixte pentru scenariile de schimbare alternativă a tăvii-gripper
Majoritatea discurilor de schimbare rapidă disponibile pe piață vizează efectele finale cu o singură categorie. Acest cuplaj consolidează structura inelului portant și a bucșei bolțului de fixare pentru alternarea frecventă între tăvi cu suprafețe mari și prinderi compacte. Atenuează abraziunea suprafeței de referință în condiții alternante de sarcină excentrică și de sarcină concentrată. Verificat prin proiecte de teren: peste 1 milion de cicluri de andocare stabile sub sarcină nominală, producție ciclică de 24 de ore.
2. ≤±0,008 mm precizie de repetare a poziționării pentru consistența asamblarii
Adoptă manșoane pentru rulmenți din aliaj de înaltă precizie și știfturi de localizare finisate cu șlefuire. După schimbarea tăvii-gripper, coordonatele robot-program nu necesită recalibrare la scară mare, reducând drastic volumul de muncă de depanare a inginerului la fața locului. Esențial pentru scenarii de înaltă precizie, cum ar fi stivuirea celulelor bateriei cu energie nouă și asamblarea componentelor 3C.
3. Design cu dublă siguranță: autoblocare mecanică + feedback privind starea blocării electrice
Blocarea mecanică pasivă menține starea de blocare la pierderea accidentală a alimentării cu aer pentru a evita separarea bruscă a sculei. Controlerul robot poate executa mișcare numai după ce primește un semnal de feedback electric „blocat complet”. Acest mecanism de siguranță dublă certificat CE elimină pericolele majore de siguranță pentru atelierele fără echipaj.
4. Arhitectură modulară a pieselor de uzură pentru întreținere la costuri reduse
Componentele consumabile cheie, inclusiv manșoanele pentru știfturi și inelele de etanșare, adoptă un design modular divizat. Utilizatorii pot înlocui doar piesele de uzură locale fără a demonta baza principală de pe flanșa robotului. Scurtă timpul de nefuncționare a echipamentelor și reduce cheltuielile de întreținere pe termen lung. Seturile de piese de schimb pot fi furnizate împreună cu cotația pentru unitatea principală.
5. Matrice de sarcină nominală de gamă largă și compatibilitate cu mărci multiple de robot
Sarcina nominală a produsului stoc acoperă 3 kg-120 kg. Dimensiunile flanșei de montare urmează standardele principale din industria roboților, compatibile cu mărcile de roboți ABB, FANUC, KUKA, YASKAWA și autohtone chineze. Suportă conectarea cu tăvi de vid, prinderi mecanice, fălci pneumatice și alte dispozitive finale. Pentru cerințe speciale sunt disponibile modificări personalizate ale flanșei, gradului de încărcare sau structurii de etanșare.
6. Producție completă și serviciu complet de asistență tehnică
Procesele de bază, inclusiv cernerea materiilor prime, tratarea termică, prelucrarea de precizie și testarea ciclică a produsului finit sunt finalizate în fabrica JWGRIP, fără externalizare a procesului de bază. Echipa de inginerie oferă desene 2D/3D, manuale de instalare și sugestii de setare a parametrilor pentru utilizatorii finali.
Scenarii de aplicații multi-industrie
1. Linii de asamblare a bateriei cu energie nouă și a modulelor de stocare a energiei
În atelierele cu module de baterii litiu-ion, un robot trebuie să alterneze între tava de aspirație pentru transportul modulelor și prinderea mecanică pentru sarcinile de strângere a dispozitivelor de fixare. Cuplajul JWGRIP realizează schimbarea automată a sculelor fără pilot. Durata de schimbare a sculei scade de la 15 minute manuală la 3 secunde automată, reducând brusc timpul de oprire a liniei de producție cauzat de înlocuirea sculei. Mai mulți producători de echipamente de stocare a energiei din China de Sud au adoptat această soluție.
2. 3C-Linii de producție pentru asamblarea produselor electronice
Pentru stațiile de asamblare a componentelor telefoanelor mobile și a carcasei notebook-ului, cuplarea de grad ușoară (3-10 kg) cooperează cu tăvi pentru materiale de dimensiuni mici și cu prinderi pneumatice miniaturale. Andocarea de înaltă precizie evită deviația de asamblare indusă de schimbarea sculei, susținând asamblarea continuă de mare viteză a componentelor electronice de precizie.
3. Ateliere de asamblare automată a componentelor auto
Producția de piese auto necesită roboți să manipuleze atât tăvile pentru materiale în vrac, cât și dispozitivele de prindere de poziționare. Cuplajul de grad mediu până la greu (25-120 kg) preia sarcini frecvente de schimbare a sculelor.
4. Stații de sortare automată cu logistică inteligentă
La atelierele de sortare automată a materialelor, robotul alternează între tava de transport cu cutie întregă și prinderea de ridicare dintr-o singură bucată. Un robot realizează o funcționare multifuncțională, reducând investiția totală în sistemele de sortare automată.
Flux de lucru de producție și cadru de control al calității
JWGRIP implementează sistemul de management al calității ISO 9001:2015 de-a lungul întregului lanț de producție. Echipamentele interne includ centre de prelucrare CNC, cuptoare de tratare termică la temperatură înaltă, mașini de șlefuit de precizie, instrumente de inspecție metalografică, bancuri de testare cu sarcină ciclică cuprinzătoare și instalații de testare cu pulverizare de sare. Toate prelucrarea componentelor de bază este terminată intern, în loc să se aprovizioneze cu piese finite externalizate.
Flux de lucru complet de producție:
1. Inspecția la intrarea materiilor prime: materialul din oțel aliat primește analiză de compoziție chimică și testare de duritate; materiile prime neconforme sunt respinse înainte de a intra în producție.
2. Prelucrare brută și prelucrare de finisare CNC: modelarea corpului principal, a carcasei știftului de localizare și a componentelor dinților de blocare prin echipamente CNC de înaltă precizie.
3. Tratament termic cu vid și întărire a suprafeței: Componentele cheie portante trec prin călire și călire pentru a îmbunătăți duritatea și performanța anti-uzură.
4. Procese de șlefuire de precizie: suprafețele critice de referință și găurile de fixare primesc șlefuire fină pentru a îndeplini cerințele stricte de toleranță dimensională și rugozitate a suprafeței.
5. Asamblarea componentelor și punerea în funcțiune a circuitelor pneumatice: Asamblați dinții de blocare, elementele de etanșare și unitățile senzoriale; executa testul de etanşeitate la aer al circuitului de gaz intern.
6. Testarea sarcinii ciclice cu funcționalitate completă: Fiecare cuplare terminată rulează de mii de ori simularea ciclică de blocare-deblocare în condiții de sarcină nominală; verificați acuratețea repetării poziționării, etanșeitatea la aer și fiabilitatea feedback-ului semnalului; unitățile necalificate sunt returnate pentru reluare.
7. Inspecția finală și marcarea cu laser: verificarea dimensiunilor, inspecția aspectului, marcarea de certificare; produsele calificate intră în depozitul de produse finite pentru stocare.
Ghid de întreținere
1. Inspecție vizuală zilnică: înainte de fiecare tură de producție, verificați vizual suprafețele de referință, zona de lucru a dinților de blocare și inelele de etanșare pentru a nu detecta așchii, murdărie sau deteriorări cauzate de impact mecanic. Curățați contaminanții străini cu aer comprimat uscat.
2. Declanșator de întreținere bazat pe numărare ciclică: sub producția continuă de 24 de ore, inspectați manșoanele știfturilor de localizare și inelele de etanșare la fiecare 300 000 de cicluri de andocare. Curățați suprafețele de bază și aplicați unsoare anti-uzură. Înlocuiți piesele consumabile dacă apar zgârieturi sau uzură evidentă. Scurtați intervalul de întreținere pentru mediul de atelier cu mult praf.
3. Mementouri pentru interzicerea operațiunii: interziceți aplicațiile cu încărcare supraevaluată. Interziceți coliziunea violentă între baza master și adaptorul slave. Nu dezasamblați ansamblul dinți de blocare mecanică intern fără îndrumare tehnică profesională.
4. Protecție pe termen lung la depozitare în gol: curățați întreaga unitate de cuplare, aplicați unsoare anti-rugină pe suprafețele de bază și pe suprafețele cu dinți de blocare; depozitați într-un dulap uscat, rezistent la praf.
Post-vânzare
1. Instrucțiuni tehnice online de la distanță care acoperă instalarea, punerea în funcțiune și depanarea la fața locului.
2. Documentația completă de funcționare-întreținere furnizată pentru fiecare comandă de achiziție.
3. Consultație tehnică la nivel de inginerie pentru proiecte personalizate OEM: modificarea dimensiunii flanșei, modernizarea structurii de etanșare, adaptarea la sarcina specială etc.
4. Serviciul tehnic plătit negociabil la fața locului, disponibil pentru comenzi de mare volum bazate pe proiecte.
5. Aprovizionare independentă cu piese de schimb pentru manșoane pentru știfturi de localizare, inele de etanșare și alte componente care pot fi purtate, susținând înlocuirea pe teren de către tehnicieni din partea clientului.
6. Descrierea garanției: 2 ani garanție pentru componentele structurale principale neconsumabile în condiții de instalare corectă și sarcină nominală. Piesele de uzură consumabile (inele de etanșare, manșoane de fixare) sunt excluse din domeniul de aplicare gratuit al garanției. Daunele cauzate de montaj necorespunzător, suprasarcină, coliziune provocată de om sau coroziune chimică dincolo de specificații nu sunt acoperite de garanție.
Referință privind achizițiile și evaluarea proiectelor
Valoarea de bază a cuplajului tăvii de prindere cu schimbare rapidă a robotului JWGRIP: structură portantă alternativă optimizată pentru scop, ≤±0,008 mm precizie de repetare a poziționării, interblocare mecanică + mecanism de siguranță dublă pentru semnal electric, mecanism de siguranță dublă cu semnal electric, sistem de încărcare modular înlocuibil, mașină de uzură și personalizare OEM capacitatea. Rezolvă blocajele cheie ale stației de automatizare: timpi lungi de nefuncționare la schimbarea manuală a sculei, abaterea de poziționare indusă de om, pericolele de siguranță ale intervenției manuale, uzura accelerată a datelor sub sarcină alternantă-excentrică-și-concentrată, protecție incompletă de blocare-siguranță.
Mementouri privind evaluarea proiectelor:
1. Confirmați dimensiunea reală a flanșei robotului și sarcina nominală necesară (luați în considerare sarcina de impact dinamică, nu doar greutatea statică a efectului final). Rezervați o marjă de siguranță adecvată.
2. Clarificați obiectele de schimb de instrumente: enumerați cantitatea de cleme și tăvi care trebuie echipate cu adaptoare secundare pe partea unealtă.
3. Verificați calitatea sursei de aer comprimat în atelier și stabilitatea presiunii; recomandați combinația filtru de aer și regulator de presiune dacă presiunea fluctuează puternic.
4. Confirmați starea resursei IO robot-PLC pentru recepția semnalului de stare de blocare. JWGRIP oferă documentație gratuită pentru interfața electrică.
5. Versiunile standard stocate realizează livrare rapidă; adoptați serviciul de inginerie personalizat OEM pentru cerințele cu flanșă specială, cu grad special de etanșare sau cu sarcini speciale.
FAQ
Î1: Poate acest cuplaj să completeze schimbarea complet automată a sculelor fără lucru manual?
Da. Cuplajul tăvii de prindere cu schimbare rapidă a robotului primește semnalul de control pneumatic de la sistemul robot și termină automat blocarea/deblocarea. Logica de schimb de scule poate fi integrată în programul robotului. Rețineți că trebuie să configurați suportul de depozitare a uneltelor corespunzător pentru a ține clemele și tăvile inactive.
Î2: Este necesară recalibrarea coordonatelor de fiecare dată după schimbarea tăvii și a prinderii?
Acest cuplaj realizează o precizie de repetare a poziționării ≤±0,008 mm în condiții de instalare corecte. Recalibrarea coordonatelor la scară largă nu este necesară; reglajele fine minore sunt acceptabile la prima punere în funcțiune.
Î3: Se poate adapta la dimensiunile personalizate ale flanșei robotului non-standard?
Versiunea standard de stoc se potrivește cu specificațiile standard ale flanșei robotului. Pentru cerințele de flanșă non-standard, trimiteți desenul înainte de plasarea comenzii; Se poate realiza prelucrarea personalizată OEM a dimensiunii interfeței de montare.
Î4: Ce se întâmplă dacă alimentarea cu aer comprimat se întrerupe în timpul mișcării robotului?
Structura de autoblocare mecanică încorporată menține dinții de blocare angajați chiar și fără presiunea aerului, prevenind accidentele prin căderea sculelor. Acțiunea de deblocare poate avea loc numai atunci când semnalul de deblocare ȘI presiunea aerului validă sunt ambele prezente.
Î5: Care sunt elementele cheie de întreținere pentru producția ciclică continuă de lungă durată?
Lucrare principală: curățarea suprafețelor de referință și a zonei dinților de blocare; inspectați inelele de etanșare și manșoanele de fixare prin numărare ciclică; completați cu grăsime anti-uzură; înlocuiți piesele consumabile odată ce apare uzura evidentă. Scurtați ciclul de întreținere pentru atelierele cu mult praf.
Trimite o anchetă
Informatii de contact
-
Abordare
Nr. 44, Daning Entrepreneurship Road, Humen Town, Dongguan City, provincia Guangdong, China
-
Tel
-
E-mail
Bine ați venit să trimiteți o întrebare către JWGRIP. Echipa noastră profesionistă tehnică și de vânzări va oferi o selecție gratuită de dispozitive, un design personalizat de soluții și o cotație precisă.
Recomandări de știri