- Acasă
- Despre noi
- Produse
- Aplicații
- Ştiri
- Descărcați
- Trimiteți întrebarea
- Contactaţi-ne

Română
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Producător profesional din seria de prindere cu schimbare rapidă de roboți pentru automatizări industriale
În calitate de furnizor de modernizare axat pe automatizare a seriei Robot Quick Change Gripper,JWGRIPfurnizează adaptoare de cuplare a tăvilor, module de prindere la capătul robotului și brațe de prindere articulate cu testare mecanică la oboseală și producție de lot standardizată pentru atelierele CNC și integratorii de automatizare care urmăresc automatizarea pe linie parțială, păstrând în același timp infrastructura existentă de suport de lucru cu operare manuală. Acest hardware de comutare din partea robotului elimină barierele majore de actualizare fără înlocuirea completă a dispozitivului de fixare. Împreună cu seria de poziționare a punctului zero UPC șiSeria de paleți Zero Point, creează fluxuri de lucru automate complete de manipulare a materialelor pentru transferul fără întreruperi a piesei de prelucrat între stațiile operate de robot și stațiile de configurare manuală. În producția de masă sunt aplicate controale stricte ale cursei de blocare mecanică și ale toleranței știftului de poziționare pentru a garanta stabilitatea de localizare pe termen lung în condiții mixte de producție cu automatizare manuală.
Mesaj de eroare
Un număr mare de ateliere de mașini dețin deja sisteme de fixare manuale mature. Când managerii de fabrică plănuiesc să introducă manipularea robotizată, ei presupun adesea că achiziționarea unui braț robot va oferi rezultate de producție fără lumină. În realitate, corpurile robotului sunt doar dispozitive care execută mișcarea. Fără hardware de comutare a efectului final, roboții nu pot apuca, ridica și localiza în mod fiabil paleții și dispozitivele de fixare existente pe locul de producție.
Ce consecințe negative vin de la hardware-ul de prindere a robotului nepotrivit?
Cuplarea slăbită, poziția de prindere decalată sau căderea accidentală a paleților pot apărea în timpul mișcării robotului de mare viteză. Multe proiecte de automatizare suferă un timp de funcționare scăzut nu din cauza defecțiunilor controlerului robotului, ci din cauza hardware-ului de conectare incompatibil între flanșa robotului și suporturile piesei de prelucrat.
Cum păstrați fluxurile de lucru existente de configurare manuală după adăugarea hardware-ului robotului?
Multe scheme timpurii de transformare a automatizării obligă atelierele să aleagă modul complet automat și să abandoneze intervenția manuală convenabilă. În producția reală, în loturi mici, operatorii trebuie încă să încarce manual semifabricate cu forme speciale, să inspecteze piesele semifabricate sau să se ocupe de dezasamblarea de urgență a piesei de prelucrat.
Hardware-ul de comutare la capătul robotului este aplicat numai pentru producția de masă complet nesupravegheată?
Aceasta este o neînțelegere comună. De asemenea, oferă o valoare excelentă pentru atelierele semi-automatizate în mod hibrid. Operatorii pot finaliza lucrările complexe de pregătire manuală offline, iar roboții se ocupă de sarcinile repetitive de transport de paleți.
Diferențele funcționale
Cuplajul tăvii de prindere cu schimbare rapidă a robotului: Această componentă de conectare intermediară stabilește o relație de potrivire mecanică stabilă între modulele de prindere și paleții țintă. Absoarbe deviația minoră de poziție generată de erorile de poziționare a mișcării robotului, evitând deteriorarea rigidă prin coliziune între structurile mecanice în timpul ciclurilor de transfer de mare viteză.
Modul de prindere cu schimbare rapidă a robotului N160: Acest modul montat pe flanșă de bază servește ca unitate de bază instalată direct pe flanșa de ieșire a robotului. Oferă o interfață de blocare standardizată pentru brațele de prindere ulterioare, permițând schimbarea rapidă a diferitelor unelte finale fără a modifica parametrii programului robotului în mod repetat.
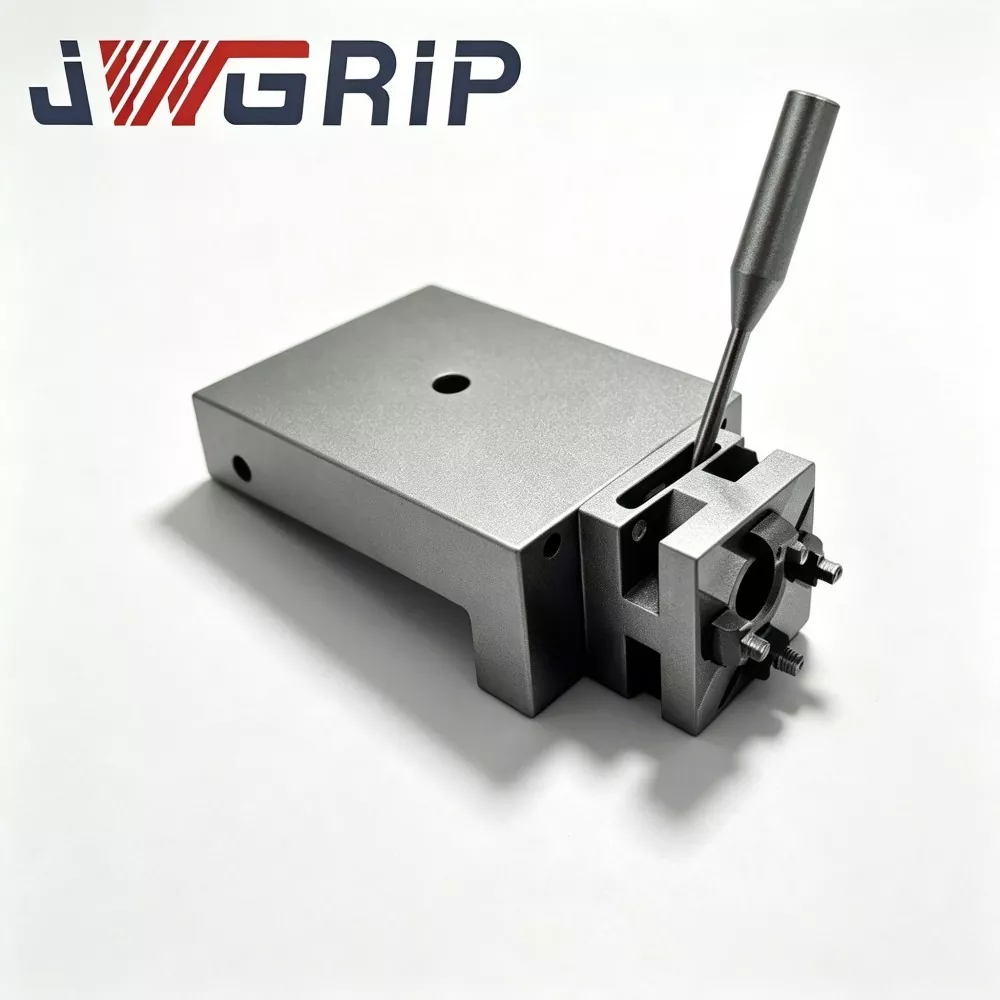
Braț de legătură cu balamale N160 pentru prindere cu schimbare rapidă a robotului: brațul de execuție mobil care contactează fizic contururile exterioare ale paleților. Conturul său structural este optimizat în funcție de geometria marginii paletului, oferind o forță de prindere stabilă în stilul ambalajului. Previne alunecarea sub accelerație și decelerare în timpul mișcării traiectoriei robotului.
Indicatori de bază de evaluare
Cum se confirmă dacă sarcina nominală corespunde cerințelor reale de producție?
Utilizatorii nu se pot referi doar la datele de sarcină nominală ale brațului robot. Ei trebuie să calculeze greutatea totală, inclusiv modulul de prindere, brațul de legătură, paletul, dispozitivul și piesa de prelucrat brută. Depășirea sarcinii compozite va accelera uzura mecanică și va induce riscuri ascunse de cădere.
De ce este la fel de importantă precizia de poziționare repetată a acțiunii de prindere ca și precizia mandrinei în punctul zero?
Chiar dacă mandrinele din partea mașinii posedă o precizie la nivel de microni, dacă dispozitivul de prindere a robotului produce abateri mari de poziție în timpul ridicării și plasării paleților, precizia generală a sistemului va fi mult redusă. Eroarea de poziționare a prinderii va fi transmisă întregii bucle de prindere a lucrării.
Ce factori de mediu ar trebui luați în considerare pentru hardware-ul de la capătul robotului?
Efectorii terminali roboți lucrează în zonele periferice ale mașinii-unelte, stropite de lichidul de răcire de tăiere, așchii de metal și ceață de ulei. Tratamentul suprafeței feroneriei și performanța de etanșare trebuie să reziste la coroziune și blocarea așchiilor în pozițiile de mișcare a îmbinărilor.
Cum să realizezi o andocare fără probleme cu hardware-ul periferic de fixare a lucrării cu punct zero?
Ce condiții prealabile sunt necesare pentru cooperarea cu seria de poziționare UPC Zero Point?
Păstrați dimensiuni consistente de apucare a conturului exterior pentru paleții țintă. Geometria brațului de legătură al balamalei trebuie să corespundă structurii de margine a paleților din seria UPC, astfel încât roboții să poată finaliza o acțiune stabilă de ridicare a paleților compatibile cu robotul.
Ce beneficii aduce potrivirea cu seria de paleți Zero Point?
Cu adaptorul de cuplare a tăvilor, roboții pot manipula și paleți obișnuiți utilizați manual. Magazinele nu trebuie să înlocuiască toți paleții existenți pentru a realiza transformarea semi-automatizată, protejând investițiile anterioare în hardware.
Ce riscuri ascunse ar trebui evitate în funcționarea în mod hibrid?
Preveniți utilizarea mixtă a paleților cu dimensiuni exterioare diferite într-o zonă de lucru a robotului. Diferitele dimensiuni ale conturului vor cauza poziții incorecte de apucare. Gestionarea strictă a clasificării paleților ar trebui efectuată la fața locului.
Materialul hardware și caracteristicile procesului
Corpurile structurale principale ale modulelor de prindere și ale brațelor de legătură adoptă oțel aliat de înaltă rezistență. Suprafețele de contact și de blocare ale cheilor primesc călire prin cementare și șlefuire de precizie. Fiecare componentă finită trece testele repetate de oboseală ciclică de eliberare prin prindere înainte de expediere. Deformarea structurală este strict controlată în condiții nominale de sarcină maximă.
Dimensiunile conexiunii flanșei respectă standardele principale de interfață pentru robot industrial. Pozițiile cheie ale orificiilor de instalare mențin interschimbabilitatea, reducând munca de modificare secundară în timpul instalării la fața locului.
Serviciile de adaptare personalizată acoperă reglarea cursei de prindere, plăci speciale de conversie a flanșelor și tratamentul suprafeței anti-uzură, pentru a se potrivi contururilor de paleți non-standard și diferitelor mărci de roboți.
Note de aplicație
Componentele de prindere din partea robotului suportă un impact frecvent de accelerare-decelerare în timpul fiecărui ciclu de mișcare. Acumularea de așchii în interiorul articulațiilor balamalei va crește rezistența la mișcare și va produce un offset de prindere. Curățarea și lubrifierea periodică a îmbinărilor trebuie incluse în listele de verificare zilnice pentru întreținerea echipamentului. Funcționarea continuă fără întreținere de rutină va degrada treptat stabilitatea de apucare, chiar și pentru componentele de automatizare bine concepute.





- View as
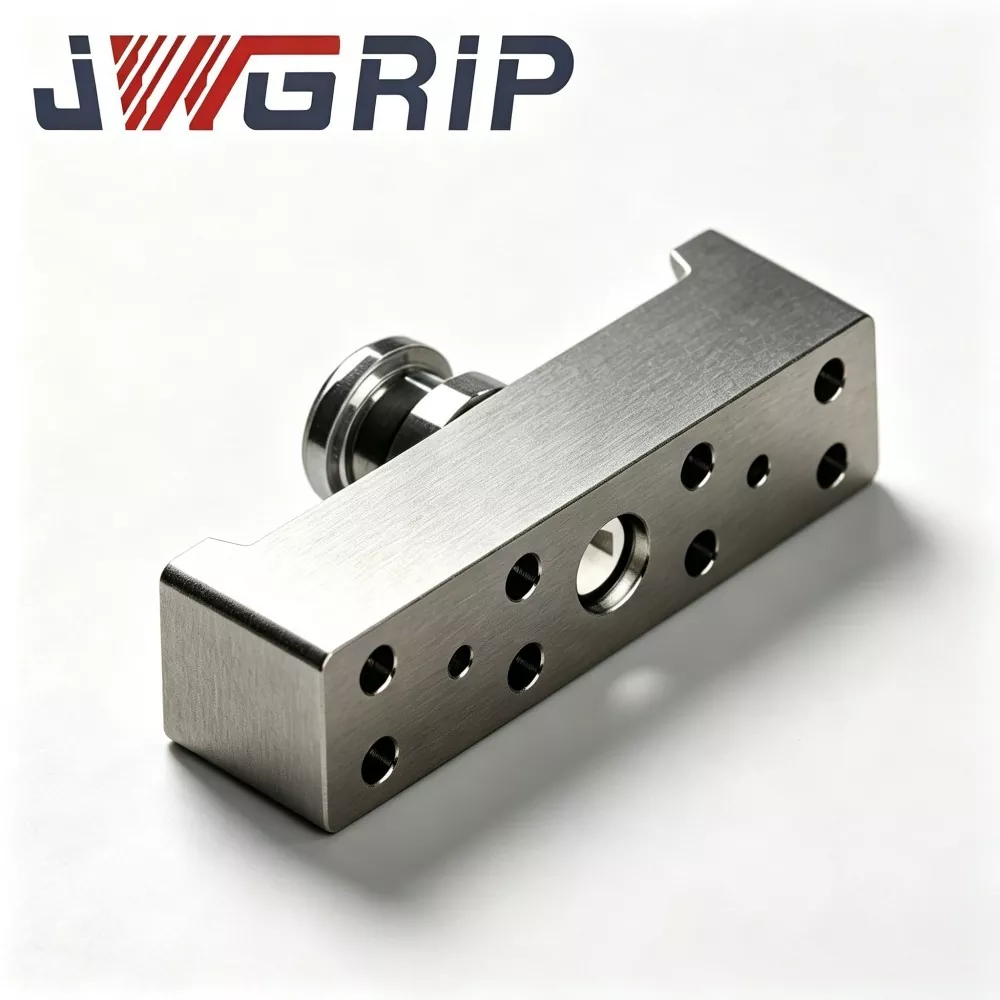
Braț de legătură cu balama N160 pentru prindere cu schimbare rapidă a robotului
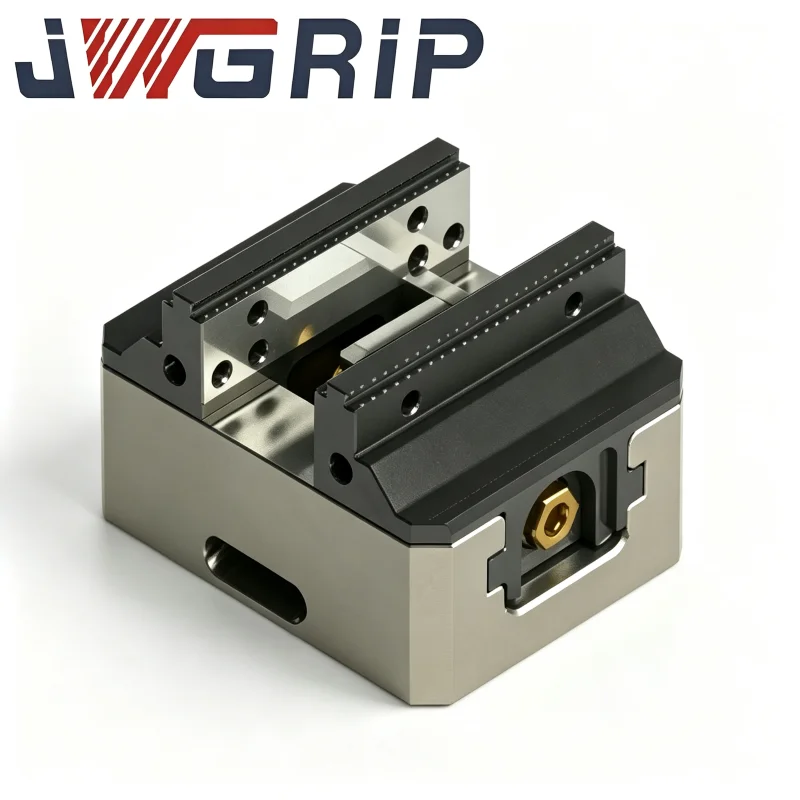
JWGRIP este producătorul și furnizorul profesionist de braț de legătură cu balamale N160 pentru roboți de prindere cu schimbare rapidă în China, oferind serviciu direct din fabrică cu produse standard în stoc pentru a sprijini implementarea proiectelor de automatizare la nivel mondial și întreținerea atelierului. Este o componentă de înaltă performanță pentru balamale cu transmisie de forță, proiectată special pentru modulele de prindere cu schimbare rapidă a roboților din seria N160. Acesta integrează structura optimizată de transmisie a forței și tehnologia de formare integrată forjată la cald într-o singură unitate funcțională, servind drept piesa cinematică cheie care transformă forța de antrenare a pistonului liniar în mișcare de strângere oscilantă a fălcilor de prindere.
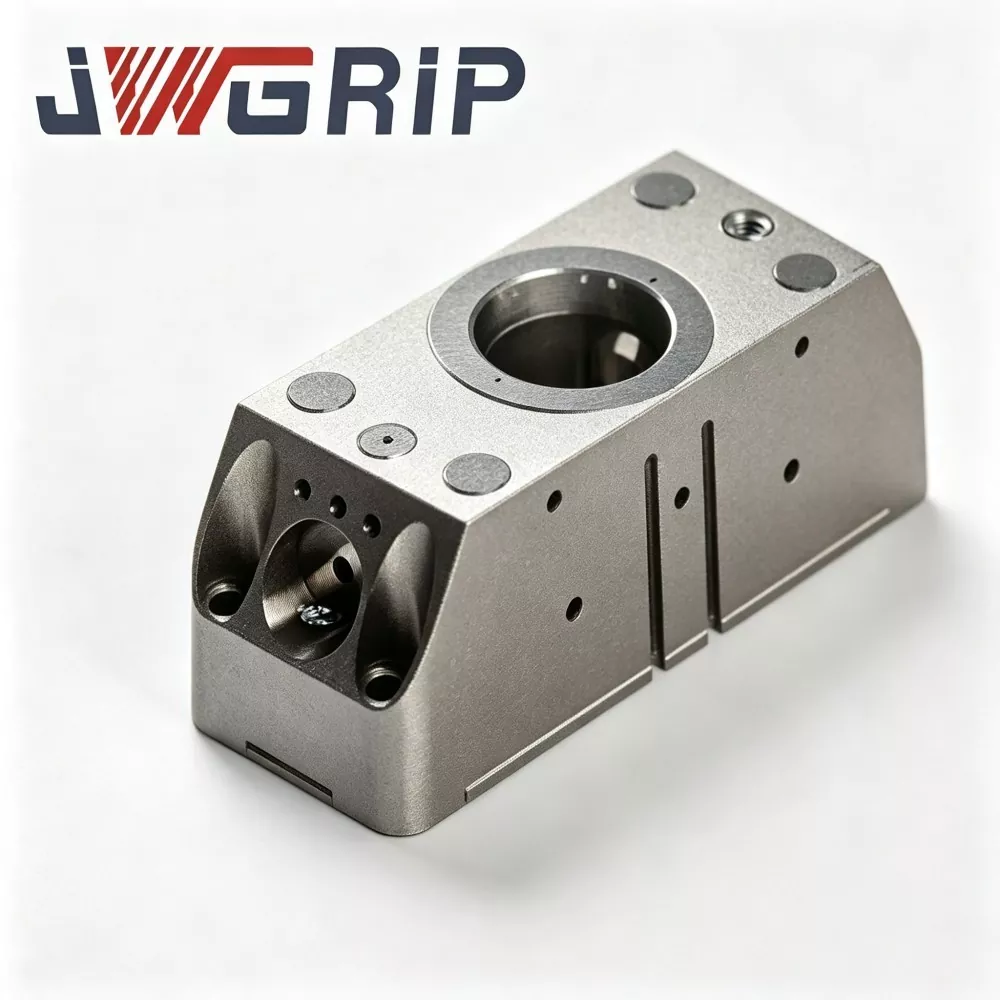
Modul de prindere cu schimbare rapidă a robotului N160
JWGRIP este producătorul și furnizorul profesionist al modulului de prindere cu schimbare rapidă a robotului N160 în China, care sprijină achiziția de comenzi în vrac și oferă un preț de fabrică autentic pentru partenerii de proiect de automatizare la nivel mondial. Este o unitate de execuție de capăt de braț integrată recent modernizată, special concepută pentru liniile de producție moderne, flexibile, fără pilot. Integrarea inovatoare a gripei paralele pneumatice și a interfeței de schimbare rapidă a robotului într-un singur corp modular, elimină nevoia de discuri separate cu schimbare rapidă și a ansamblului de prindere independent, nefiind nevoie de flanșe de conectare multistrat suplimentare sau accesorii de tranziție.
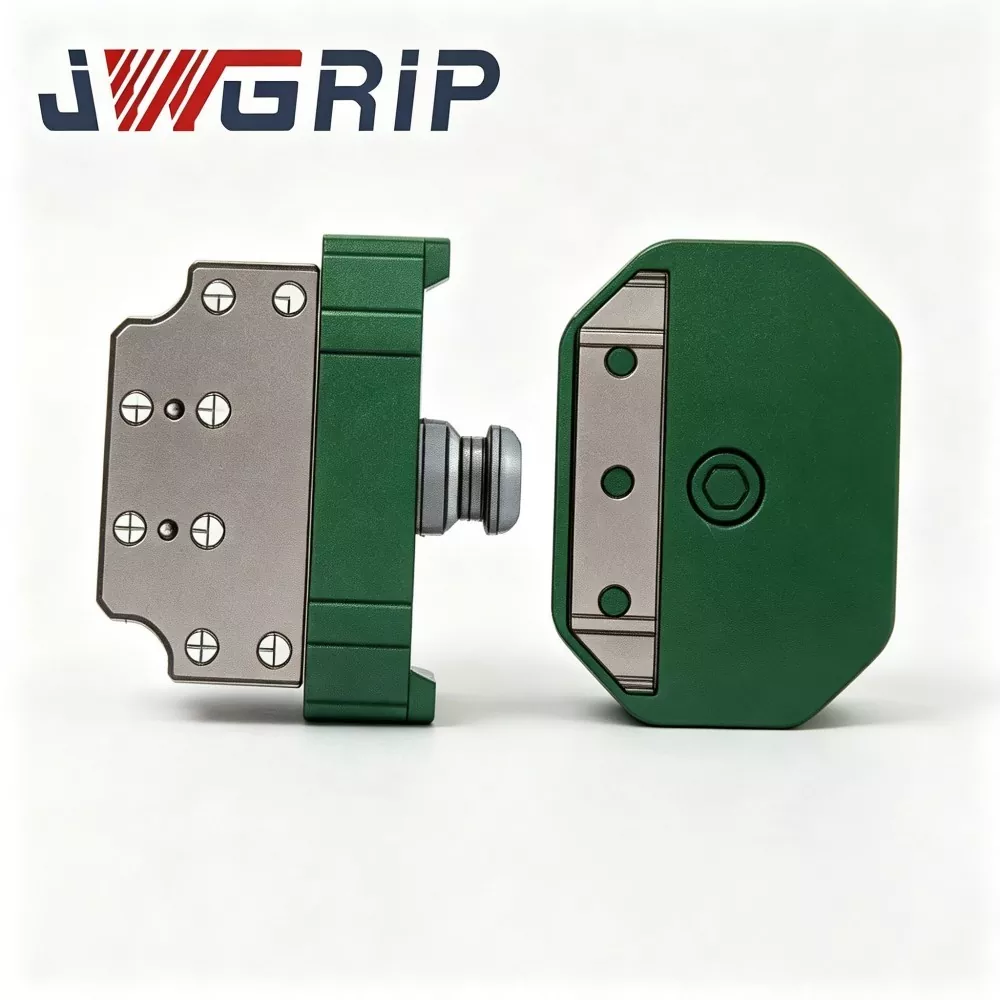
Cuplajul tăvii de prindere cu schimbare rapidă a robotului
JWGRIP este producătorul și furnizorul de cuplare profesională a tăvii de prindere cu schimbare rapidă a robotului în China. Este o componentă avansată integrată de comutare a efectului final al robotului, special concepută pentru liniile de producție automate flexibile fără echipaj. Acesta integrează configurația structurală de oțel aliat de înaltă rezistență și procesul de șlefuire de precizie într-o singură unitate, realizând comutarea complet automată a sculelor robot fără intervenție manuală în timpul înlocuirii clemelor, tăvilor și a altor unelte finale.
JWGRIP este un producător și furnizor profesionist Seria de prindere cu schimbare rapidă de robot din China. Vă urăm cu căldură bun venit la produse cu ridicata de înaltă calitate la prețuri competitive din fabrica noastră.
Recomandări de știri