- Acasă
- Despre noi
- Produse
- Aplicații
- Ştiri
- Descărcați
- Trimiteți întrebarea
- Contactaţi-ne

Română
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Producător de încredere din seria de poziționare a punctului zero UPC pentru prinderea de înaltă precizie
În calitate de furnizor industrial OEM și ODM al seriei de poziționare UPC Zero Point,JWGRIPefectuează iterații structurale, validare mecanică și fabricare în masă pentru paleți asortați cu robot, baze de localizare magnetice și brațe mecanice de legătură. Această suită de hardware de localizare compatibilă cu roboți este concepută special pentru producătorii care intenționează să extindă capacitatea robotică de manipulare a materialelor fără a-și revizui baza de mașini CNC existente. Pe lângă acest portofoliu de hardware, pot fi obținute rezultate de scule compatibile atunci când sunt asociateSeria de paleți Zero Pointși seria Zero Point Clamping Chuck, formând fluxuri de lucru hibride de localizare manuală-automată în întregul atelier. Toate dimensiunile cheie de împerechere urmează cu strictețe standardele de interfață unificate pentru a garanta interoperabilitatea între serii fără întreruperi.
Gâtul de sticlă de aplicare
Multe seturi de hardware convenționale cu punct zero sunt dezvoltate exclusiv pentru operațiuni manuale de încărcare și descărcare. Când fabricile adaugă brațe robot pentru producția fără echipaj, ele se confruntă rapid cu obstacole practice. Paleții standard nu dispun de caracteristici mecanice de apucare dedicate, mandrinele obișnuite nu pot primi paleți livrați de robot în mod stabil, iar operatorii se confruntă cu lucrări suplimentare de modificare pentru ca hardware-ul vechi să se potrivească cu stațiile robotizate.
Ce se întâmplă dacă doriți să comutați în mod flexibil între operarea manuală și manipularea robotizată pe aceeași stație a mașinii? Multe soluții de automatizare timpurii obligă atelierele să aleagă un mod permanent. Fie rulați complet automat și pierdeți intervenția manuală rapidă, fie rămâneți la încărcarea manuală și renunțați la potențialul de producție fără lumină.
Cum eviți înlocuirea costisitoare a hardware-ului la scară largă atunci când reinstalezi roboți pe mașinile existente? Înlocuirea completă a tuturor paleților și mandrinelor creează deșeuri grele de capital. Mulți manageri de producție caută hardware modular suplimentar care poate coexista cu infrastructura lor actuală de punct zero. Exact aici această serie oferă o valoare practică tangibilă
Componente de scule modulare
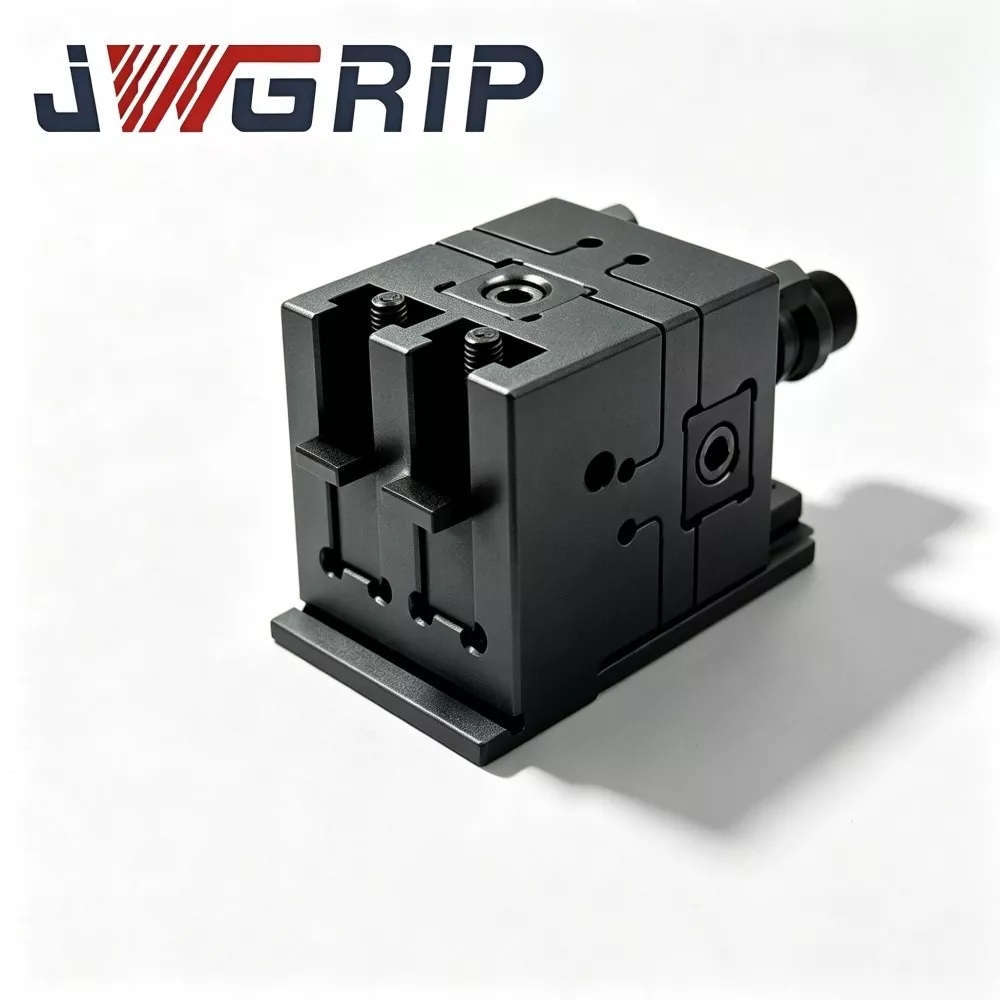
Palet UPC Zero Point cu mandrină electrică: Această unitate de paleți integrată încorporează componente puternice de prindere încorporate. Proiectat pentru prinderea și plasarea directă a robotului, îndepărtează adaptoarele intermediare suplimentare. Poate fi predat direct de brațele mecanice și blocat pe loc fără atingere umană, potrivit pentru prelucrarea continuă a pieselor în lot în condiții nesupravegheate.
Palet cu punct zero magnetic UPC: adoptă o logică de localizare asistată magnetic diferită de schemele de blocare mecanică pură. Prepoziționarea magnetică menține paletul pe loc înainte ca blocarea mecanică formală să intre în vigoare. Această funcție de prepoziționare previne eficient alunecarea sau deplasarea paleților în timpul mișcării robotului de mare viteză și acțiunilor rapide de transfer. Funcționează remarcabil de bine pentru piese de prelucrat cu pereți subțiri și ansambluri de dispozitive ușoare.
Braț de legătură UPC pentru schimbător rapid de scule pentru robot: Servind ca capăt de execuție mecanic montat pe flanșele robotului, acest braț de legătură întreprinde acțiuni de apucare, ridicare și transport pentru paleții țintă. Dimensiunile sale structurale se potrivesc precis cu profilul exterior al paleților din seria UPC, evitând riscurile de prindere greșită și de cădere în timpul ciclurilor robotice de mare viteză.
Segmente de centrare UPC pentru sistemul de fixare cu punct zero: Aceste segmente de centrare acționează ca componente auxiliare de poziționare interschimbabile. Acestea reglează cu precizie toleranța de referință atunci când paleții și mandrinele din partea mașinii sunt interfațate, compensând abaterile minore de asamblare generate în timpul funcționării pe termen lung a atelierului. Acestea prelungesc durata de viață utilă a întregului set de localizare.
Pregătiri și reguli pentru comutarea modului de încărcare hibrid
Ce pregătiri trebuie efectuate pentru comutarea în mod mixt?
Păstrați standarde unificate de date atât pentru paleții UPC serviți de robot, cât și pentru paleții operați manual, proveniți din seria de paleți Zero Point. Specificațiile identice ale știftului de tragere garantează interschimbabilitatea fizică pe aceeași mandrina de pe partea mașinii.
Ce reguli de operare necesită atenție în timpul comutării modului?
La trecerea de la producția robotizată la reglarea manuală, operatorii nu trebuie să demonteze sau să modifice mandrina de pe partea mașinii. Aceștia înlocuiesc doar paleții orientați spre robot din seria UPC cu paleți obișnuiți încărcați manual. Nu este necesară nicio lucrare de re-sondare sau resetare a datelor.
La ce riscuri ascunse ar trebui să fiți atenți în fluxurile de lucru în mod mixt?
Acordați atenție limitelor de greutate ale apucării robotului. Greutatea totală a pieselor de prelucrat și a dispozitivului de fixare nu poate depăși sarcina nominală a brațului de legătură cu balamale UPC pentru schimbătorul de scule cu schimbare rapidă a robotului. Supraîncărcarea va declanșa deviația de poziționare și deformarea mecanică.
Evaluarea performanței
Precizia transferului repetat robotizat: nu este doar precizia de poziționare statică după blocare. De asemenea, trebuie să examinați abaterea de poziție generată în întregul proces de apucare, ridicare, mișcare și plasare a robotului. Abaterea minoră în timpul transferului se va extinde în erori dimensionale evidente după mai multe cicluri de procesare.
Adaptabilitatea la mediu a structurilor asistate magnetic: pentru atelierele umplute cu așchii de tăiere pe bază de fier, modelele de paleți de tip magnetic au nevoie de modele eficiente de respingere a așchiilor pentru a împiedica resturile de fier să adere la suprafețele magnetice și să distrugă planeitatea de localizare.
Performanță anti-impact cu structură mecanică: Acțiunile de plasare cu mâinile robotului aduc un anumit impact de contact. Rezistența structurală a feroneriei trebuie să absoarbă impactul repetat frecvent fără deformarea permanentă a fețelor de referință de localizare.
Caracteristici materiale și de măiestrie
Corpurile structurale principale adoptă oțel aliat călit de înaltă rezistență. Suprafețele de contact de localizare cheie trec prin procese de șlefuire de precizie în mai multe etape. Ansamblurile de paleți de tip magnetic trec teste repetate de îmbătrânire cu atenuarea forței magnetice, pentru a se asigura că capacitatea de prepoziție magnetică rămâne stabilă după mii de cicluri de lucru.
Toate componentele din seria UPC Zero Point Positioning mențin compatibilitatea interfeței cu seria Zero Point Clamping Chuck. Fabricile nu trebuie să arunce mandrinele existente de lângă mașină atunci când introduc paleți capabili de roboți. Activele hardware existente pot continua să funcționeze în noul aspect de producție automatizat.
Suportul de modificare non-standard acoperă dimensiunile canelurilor de prindere, reglarea intensității forței magnetice și dimensiunile flanșelor de montare a brațului de legătură, adaptându-se la diferitele standarde de flanșă principale ale mărcii de robot de pe piață.
Întreținere zilnică
Hardware-ul de localizare orientat spre robot nu va oferi performanțe complete doar printr-o simplă instalare. Managementul zilnic trebuie să combine reglarea parametrilor de mișcare a robotului, curățarea regulată a cipurilor pe suprafețele magnetice și inspecția periodică a jocului articulației brațului de legătură. Chiar și hardware-ul modular de înaltă calitate va produce riscuri ascunse dacă pașii de întreținere de rutină sunt omiși. Multe cazuri de performanță scăzută a proiectelor de automatizare provin din inspecții zilnice neglijate, mai degrabă decât din defecte ale hardware-ului în sine.





- View as
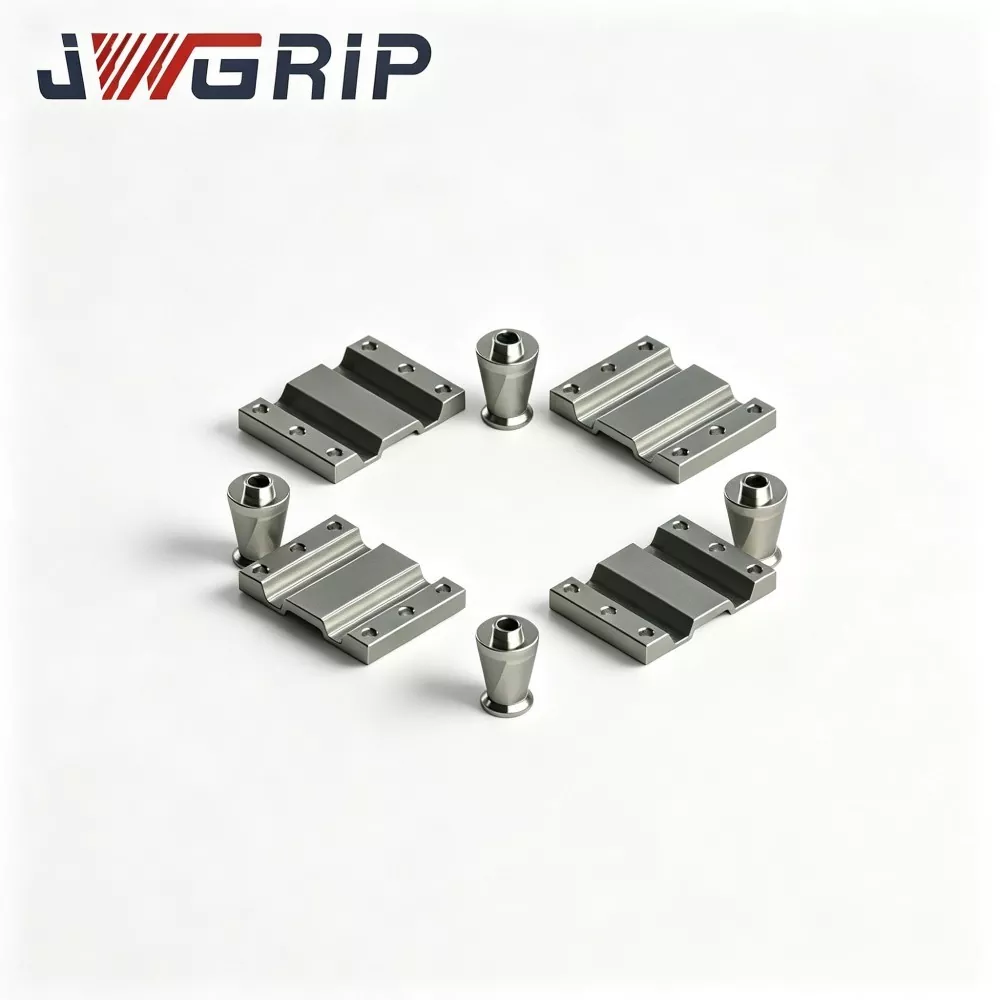
Segmente de centrare UPC pentru sistemul de prindere cu punct zero
JWGRIP este producător și furnizor profesionist de segmente de centrare UPC personalizate pentru sistemul de prindere cu punct zero în China, cu specificații standard în stoc. Fiind accesorii de sprijin esențiale concepute profesional pentru sistemele de prindere cu punct zero UPC, aceste segmente de centrare servesc ca componente de corelare și întreținere pentru unitățile de prindere cu punct zero. Adoptând materiale din oțel aliat de înaltă duritate și tehnologie standardizată de procesare de precizie, acestea pot fi adaptate direct la toate mandrinele standard UPC cu punct zero fără accesorii suplimentare, susținând asamblarea standardizată și modificarea personalizată pentru a satisface diverse cerințe de potrivire a dispozitivelor de fixare și de modernizare a echipamentelor.

Braț de legătură cu balamale UPC pentru schimbător rapid de scule robot
JWGRIP este un exportator OEM profesionist al brațului de legătură UPC pentru schimbarea rapidă a sculelor robot în China. Este o componentă de conectare structurală de bază, special concepută pentru schimbul automat de dispozitive robot și celule de producție flexibile CNC fără echipaj. Servind ca mijloc cheie de transmitere a forței între efectorul de capăt al robotului și seturile de paleți cu punct zero UPC, acest braț de legătură balamale optimizat realizează blocarea și deblocarea mecanică a paleților cu punct zero doar prin mișcarea axei robotului, eliminând nevoia de dispozitive auxiliare de antrenare pneumatice și hidraulice suplimentare.
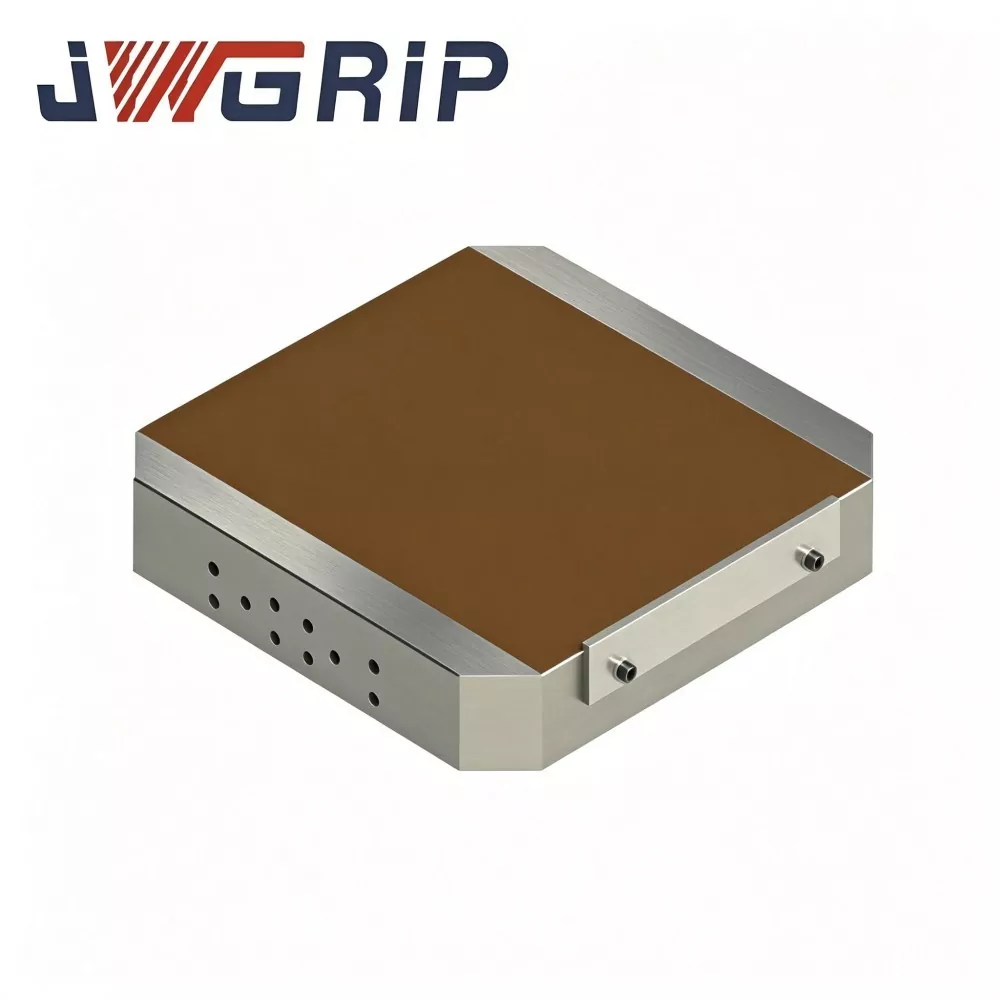
Palet magnetic UPC Zero Point
JWGRIP este un exportator profesionist și un angrosist direct din fabrică din China, care furnizează paleți cu punct zero magnetic UPC și oferă soluții personalizate de prindere de înaltă eficiență pentru atelierele de frezare CNC, șlefuire și EDM. Această unitate de paleți integrată îmbină construcția standard de poziționare cu schimbare rapidă a punctului zero UPC cu o mandrină de înaltă performanță cu magnet permanent, depășind limitele fizice ale fălcilor de prindere mecanice tradiționale.
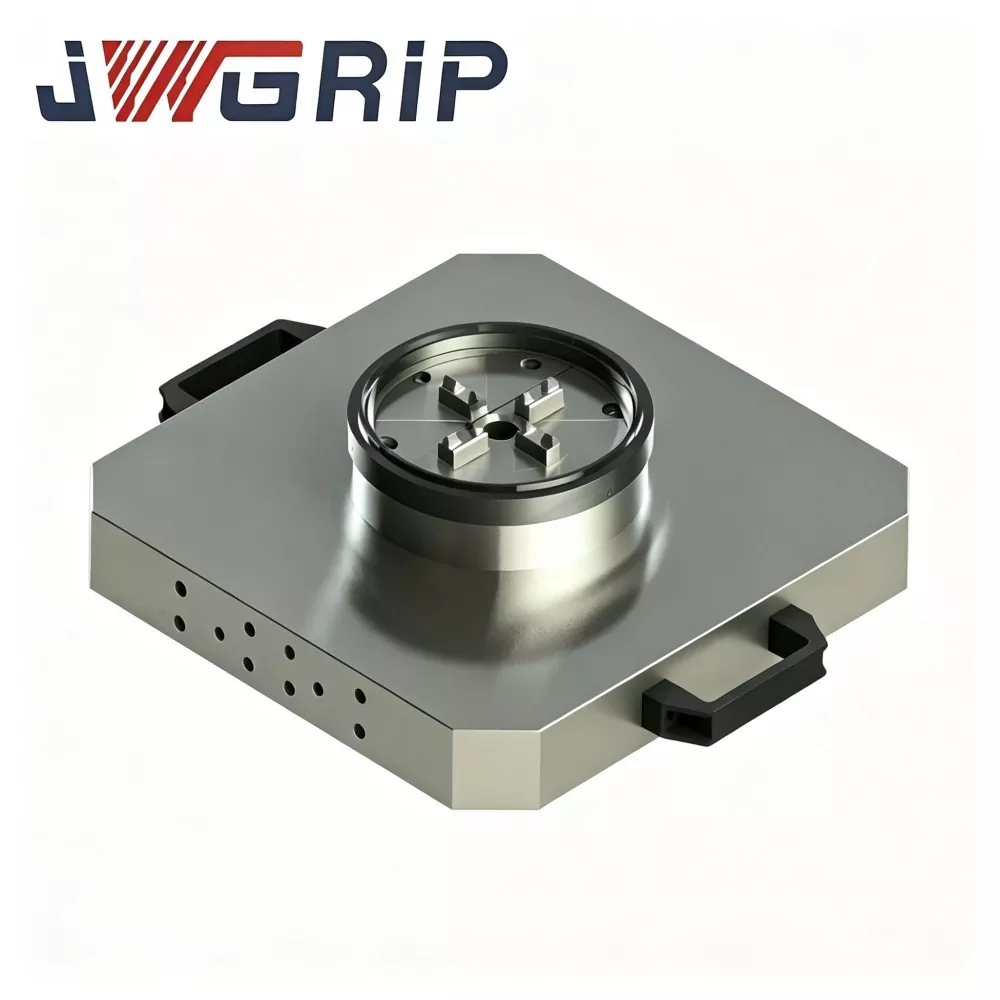
Palet UPC Zero Point cu mandrină electrică
JWGRIP este producătorul și furnizorul de paleți profesionali UPC Zero Point cu Power Chuck în China. Este un dispozitiv de prindere integrat de înaltă precizie, adaptat pentru mașinile moderne de strunjire-frezare compozite și centrele de prelucrare verticale. Acest produs integrează în mod inovator mecanismul de blocare cu punct zero standard UPC și mandrina de alimentare într-o structură monolitică de paleți, eliminând necesitatea achiziției separate și a asamblarii la fața locului a bazei cu punct zero și a accesoriilor independente ale mandrinei.
JWGRIP este un producător și furnizor profesionist Seria de poziționare a punctului zero UPC din China. Vă urăm cu căldură bun venit la produse cu ridicata de înaltă calitate la prețuri competitive din fabrica noastră.
Recomandări de știri