- Acasă
- Despre noi
- Produse
- Aplicații
- Ştiri
- Descărcați
- Trimiteți întrebarea
- Contactaţi-ne

Română
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






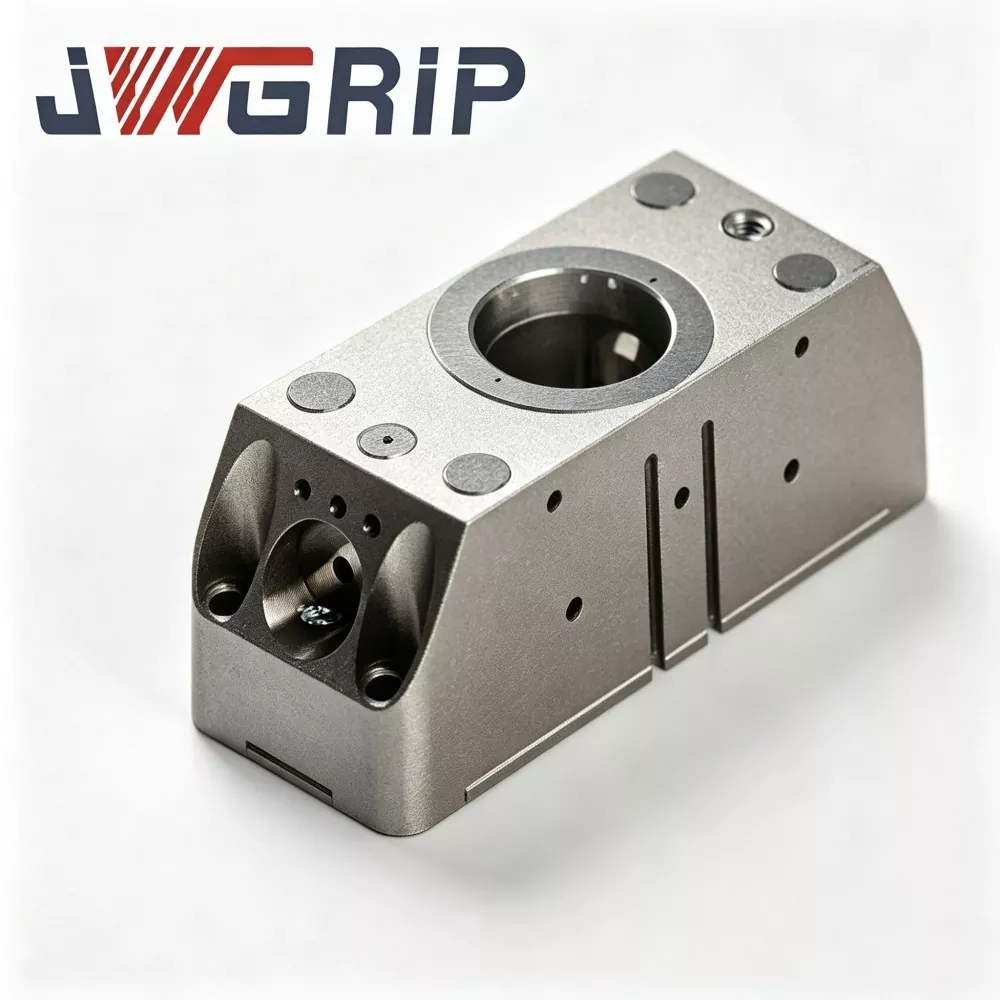
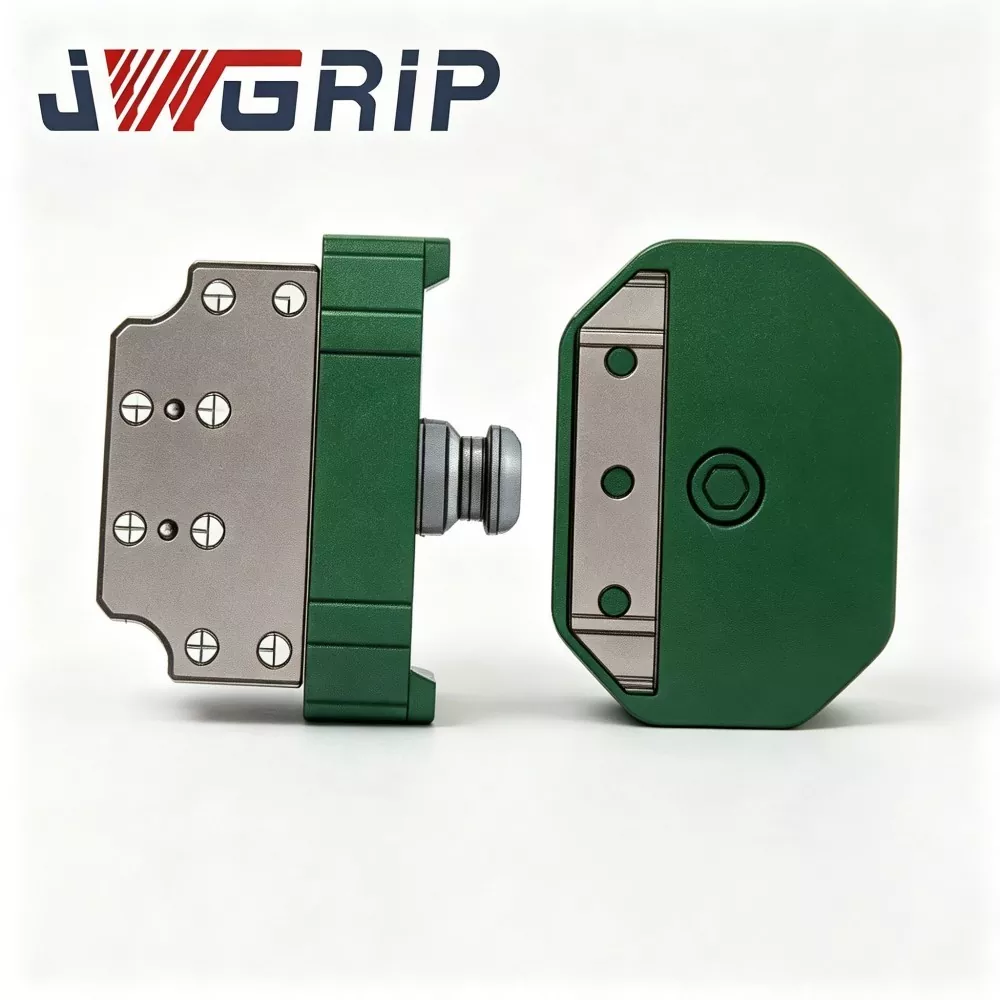
Modul de prindere cu schimbare rapidă a robotului N160
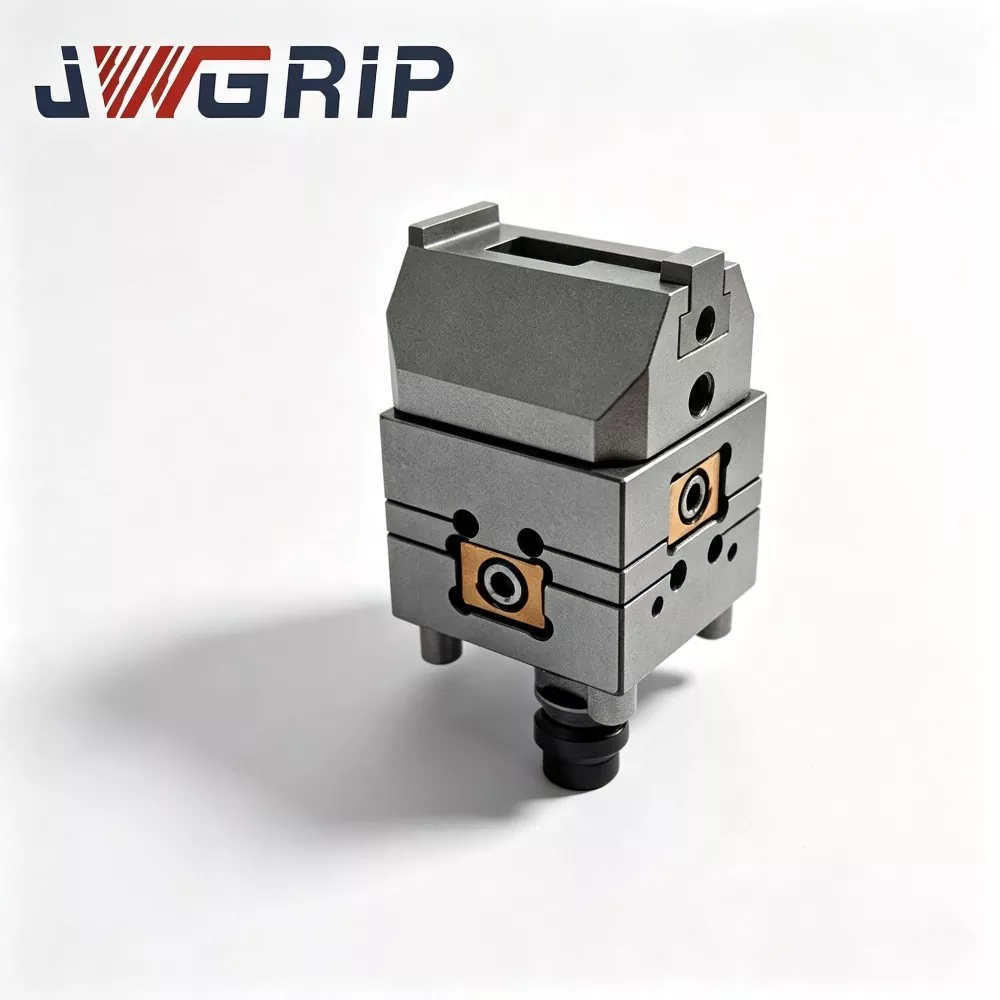
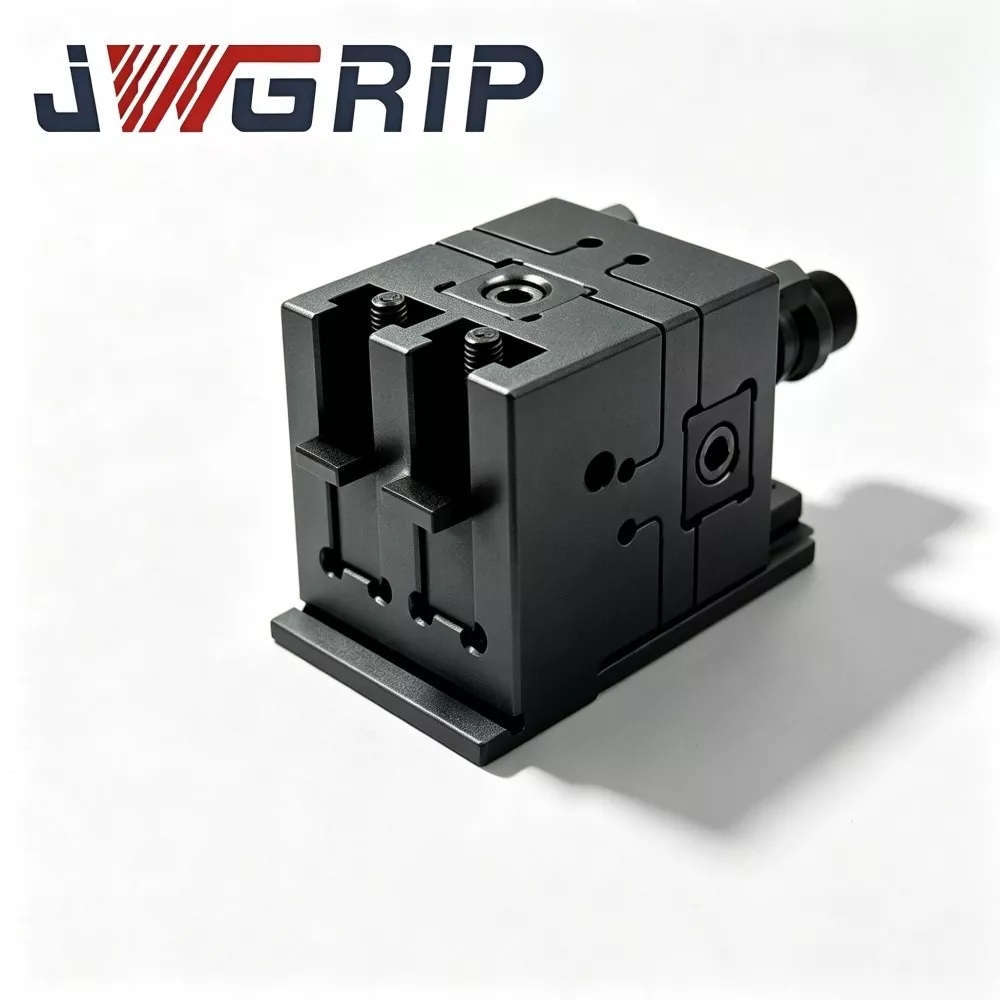
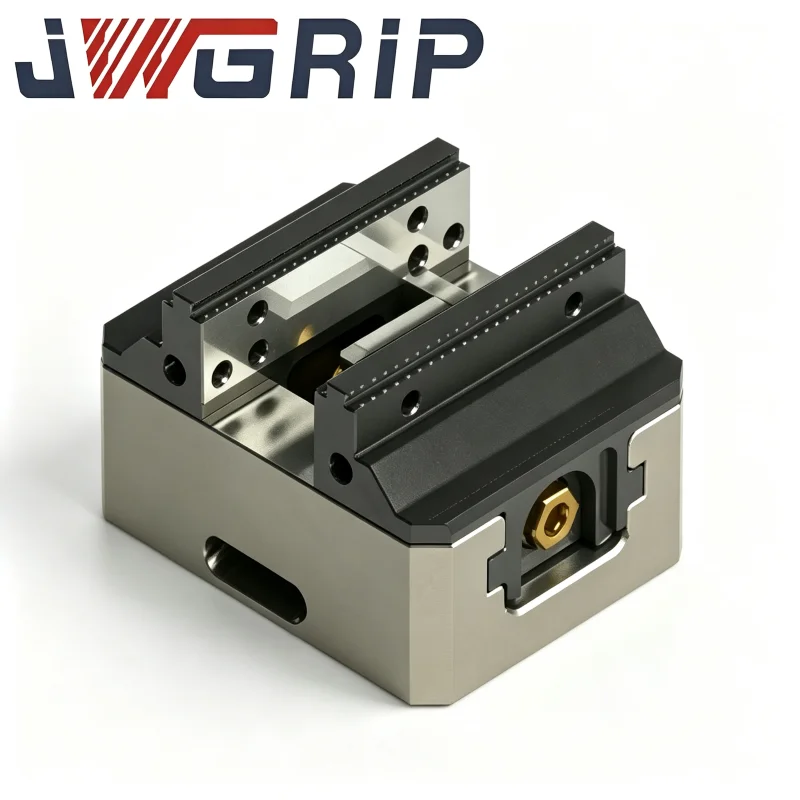
JWGRIP este producătorul și furnizorul profesionist al modulului de prindere cu schimbare rapidă a robotului N160 în China, care sprijină achiziția de comenzi în vrac și oferă un preț de fabrică autentic pentru partenerii de proiect de automatizare la nivel mondial. Este o unitate de execuție de capăt de braț integrată recent modernizată, special concepută pentru liniile de producție moderne, flexibile, fără pilot. Integrarea inovatoare a gripei paralele pneumatice și a interfeței de schimbare rapidă a robotului într-un singur corp modular, elimină nevoia de discuri separate cu schimbare rapidă și a ansamblului de prindere independent, nefiind nevoie de flanșe de conectare multistrat suplimentare sau accesorii de tranziție.
Acest modul de prindere cu schimbare rapidă a robotului N160 de înaltă performanță adoptă carcasă din aliaj de aluminiu de aviație de înaltă rezistență și miez de blocare din oțel aliat stins, oferind o durabilitate remarcabilă și o performanță mecanică stabilă. Abandonând structura tradițională combinată împărțită, reduce efectiv erorile de poziționare cumulate cauzate de conexiunea multistrat și de abaterea asamblarii la fața locului. Modulul a trecut milioane de teste de oboseală ciclică și respectă pe deplin standardele CE de siguranță mecanică, menținând o funcționare stabilă pe termen lung în scenarii de apucare și comutare ciclică de înaltă frecvență.
Finisată cu proceduri interne complete de producție, inclusiv inspecția materiilor prime, prelucrare CNC de precizie, tratament termic în vid, întărire a suprafeței și verificare ciclică la sarcină completă, fiecare unitate oferă performanțe consistente de înaltă calitate. Este aplicabil pe scară largă pentru asamblarea de noi componente energetice, manipularea pieselor mici auto, preluarea de precizie 3C a pieselor de prelucrat și sortarea componentelor aparatelor de uz casnic. Sprijinind achiziția de probă a unei singure unități și cooperarea pentru comenzi de loturi mari, este echipat cu date complete de desen 2D/3D, îndrumări de instalare și suport tehnic de la distanță, reducând foarte mult volumul de lucru de asamblare și calibrare la fața locului și scurtând ciclul de renovare al liniilor de producție flexibile inteligente pentru întreprinderile de producție discrete.
Motivul de proiectare al modulului integrat
Odată cu trecerea producției către modul de producție cu mai multe varietăți și cu loturi mici, mai multe linii de producție automatizate necesită un singur robot industrial pentru a îndeplini mai multe sarcini de preluare.
În mod tradițional, integratorii de sistem achiziționează separat discul cu schimbare rapidă și dispozitivul de prindere pneumatică, le asamblează împreună pe flanșa robotului în timpul punerii în funcțiune.
Această soluție aduce multe probleme ascunse:
1. Multe flanșe de împerechere stivuiesc toleranțe dimensionale, degradând precizia generală de repetare a poziționării.
2. Tuburile de aer extern expuse suferă daune prin frecare în timpul ciclurilor frecvente de schimbare a sculei.
3. Se consumă o cantitate mare de ore de lucru pentru asamblarea și calibrarea la fața locului.
Modulul de prindere cu schimbare rapidă a robotului N160 este dezvoltat pentru a rezolva problemele practice menționate mai sus. JWGRIP integrează mecanismul de blocare cu schimbare rapidă, canalul circuitului de gaz și fălcile de prindere paralele într-o unitate de modul compact.
Întregul set este împărțit în:
① Bază pe partea robotului (montată permanent pe flanșa robotului)
② Modul de prindere pe partea unealtă interschimbabil
După instalarea o singură dată a bazei laterale a robotului pe flanșa robotului, robotul poate finaliza schimbarea automată a sculelor prin andocarea diferitelor module laterale a sculei fără dezasamblarea repetată a flanșelor la fața locului.
Modulul standard de prindere cu schimbare rapidă a robotului N160 din stoc acoperă mai multe grade de forță de prindere, care se pot potrivi cu majoritatea roboților industriali cu șase axe și roboților colaborativi. Pentru proiectele în condiții speciale, pot fi activate servicii personalizate și OEM. Indiferent dacă achiziționarea de probă în loturi mici sau comandă în bloc, clienții pot obține asistență la prețul de fabrică de la canalul nostru de aprovizionare directă din fabrică.
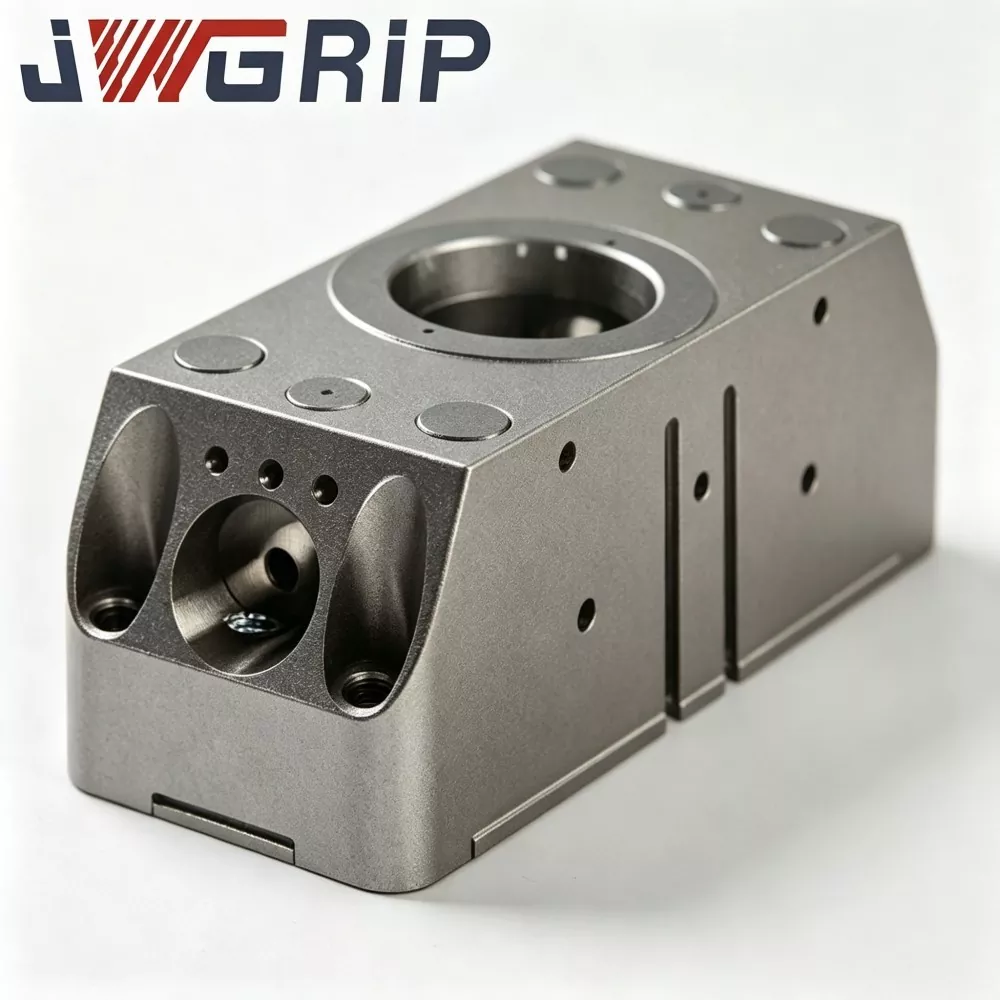

Definiția produsului și compoziția miezului
Modulul de prindere cu schimbare rapidă a robotului N160 este un efector final de robot integrat care combină organic interfața de schimbare rapidă a robotului și pinza pneumatică paralelă. Spre deosebire de componentele discrete care necesită asamblare secundară la locul clientului, fiecare modul de prindere cu schimbare rapidă a robotului N160 termină asamblarea, depanarea circuitului de aer și testul ciclic de performanță în fabrica JWGRIP înainte de livrare.
Defalcarea compoziției de bază:
1. Bază principală pe partea robotului și fixată permanent pe flanșa de ieșire a robotului. Conține: - Canal de admisie pneumatic - Ansamblul de antrenare cu blocare mecanică - Senzor de feedback de stare încorporat
Această componentă rămâne montată pe brațul robotului fără dezasamblare frecventă.
2. Modul de prindere slave pe partea unealtă Unitate de lucru interschimbabilă, inclusiv: - Unelte de cuplare de blocare din aliaj - Găuri de fixare de înaltă precizie - Pasaje interne de gaz încorporate - Fălci de prindere paralele
Pentru diferite piese de prelucrat pot fi pregătite mai multe seturi de module laterale cu scule cu profiluri diferite ale fălcilor, forță de prindere și cursă.
Fluxul de lucru:
Când robotul se deplasează la stația de odihnă a sculei, aerul comprimat antrenează angrenajele mecanice de blocare în interiorul bazei de pe partea robotului pentru a se cupla cu angrenajul de pe partea unealtă. - Știfturile de localizare de înaltă precizie realizează o poziționare de înaltă precizie - Pasajele interne de gaz completă conexiune pneumatică pentru conducerea prinderelor - Senzorul transmite semnalul de blocare-deblocare în timp real înapoi la controlerul robotului pentru a realiza controlul de blocare de siguranță
Mulți producători de module de prindere cu schimbare rapidă a robotului N160 furnizează doar piese de schimb separate, lăsând munca de asamblare și control al toleranței pentru integratori. Designul nostru integrat transferă cele mai multe riscuri legate de asamblare către legăturile de producție din fabrică, reducând incertitudinea pentru proiectele utilizatorilor finali.
Performanță de bază și caracteristici structurale
1. Structură modulară integrată pentru a minimiza stivuirea toleranțelor
Modulul avansat de prindere cu schimbare rapidă a robotului N160 anulează flanșa de tranziție intermediară între discul cu schimbare rapidă și pinza. Suprafețele cheie de potrivire sunt procesate și calibrate în fabrică. Precizia de repetare a poziționării după andocare poate ajunge la ≤±0,010 mm, asigurând o precizie stabilă de prindere pentru scene de asamblare de înaltă precizie.
2. Autoblocare mecanică încorporată și blocare a semnalului electric
Respectați cerințele CE de siguranță mecanică. Chiar dacă sursa de aer comprimat este întreruptă accidental în timpul procesului de funcționare, dinții de blocare mecanică păstrează în continuare starea de îmbinare pentru a preveni căderea modulului de pe partea unealtă. Robotul poate executa instrucțiunile de mișcare numai după ce a primit un semnal de feedback „complet blocat” de la senzor, realizând protecție de siguranță pentru atelierele fără echipaj.
3. Dispunerea circuitului intern de gaz încorporat
Canalele de gaz sunt încorporate în carcasa modulului în loc de tubulatura exterioară expusă. - Reduce riscul de abraziune a conductei cauzat de schimbarea frecventă a sculei - Scade probabilitatea de defecțiune a scurgerilor de aer și slăbirii articulațiilor în producția ciclică pe termen lung
4. Design modular al piesei de uzură ușor de întreținut
Componentele consumabile cheie, inclusiv inele de etanșare, blocurile glisante de ghidare și manșoanele pentru știfturi de localizare adoptă un design modular independent. Când efectuează întreținere regulată, utilizatorii înlocuiesc doar piesele de uzură locale, fără a detașa întregul modul de pe flanșa robotului. Reduce timpul de nefuncționare a echipamentelor.
5. Compatibilitate cu o gamă largă și asistență personalizată flexibilă
Modulul standard de prindere cu schimbare rapidă a robotului N160 disponibil în stoc se adaptează la majoritatea roboților industriali și roboților colaborativi. Când se confruntă cu o formă specială a fălcilor, cursă ultra-mare, dispoziție specială a găurilor de montare sau cerințe anti-coroziune, pot fi realizate servicii personalizate și OEM.
6. Verificare strictă înainte de livrare din fabrică
În calitate de furnizor profesionist de modul de prindere cu schimbare rapidă a robotului N160, fiecare produs finit trebuie să treacă prin: detectarea forței de prindere, inspecția etanșeității la aer, blocarea-deblocarea de mii de timp și testul ciclic de deschidere-închidere a gripei
Verificarea calității
1. Inspecția la intrarea materiilor prime
Test de compoziție chimică și duritate pentru bare brute din aliaj de aluminiu și oțel aliat; respingerea materiei prime necalificate.
2. Prelucrare brută și prelucrare de finisare CNC
Carcasă de proces, dispozitiv de blocare, baza fălcilor și componente de localizare. Control strict al toleranței dimensiunilor.
3. Tratament termic și tratament de suprafață cu vid
Căliți și căliți miez de blocare din oțel aliat și știft de localizare pentru duritate și rezistență la uzură mai mari; carcasă din aliaj de aluminiu anodizat dur.
4. Șlefuire de precizie
Pentru suprafețele de referință cheie și găurile pentru știfturi, garantați rugozitatea suprafeței și toleranța dimensională.
5. Procedura de asamblare
Asamblați ansamblul de blocare, piesele de ghidare glisante, inelele de etanșare și senzorul încorporat, configurația completă a circuitului de gaz intern.
6. Pretestarea produsului semifabricat
Inspecția etanșeității la aer, calibrarea forței de prindere, depanarea acțiunii și verificarea feedback-ului semnalului.
7. Testul de oboseală la sarcină ciclică
Fiecare modul final de prindere cu schimbare rapidă a robotului N160 rulează mii de cicluri de blocare-deblocare și deschidere-închidere a prindere sub sarcină de lucru simulată. Produsele eșuate vor fi reluate.
8. Inspecția finală, marcarea numărului de serie și depozitarea
Produsele calificate devin modulul de prindere cu schimbare rapidă a robotului N160 în stoc.
Scenarii de aplicații multi-industrie
1. Ansamblu de componente de energie nouă
Stivuire baterie-celule, manipulare module, ansamblu conector. Designul integrat al modulului evită stivuirea toleranțelor, asigurând o poziție precisă de prindere pentru componentele de energie nouă de mare valoare.
2. Manipularea pieselor mici de automobile
Componente mici ale motorului, elemente de fixare, piese interioare din plastic. Schimbarea automată rapidă a sculelor acceptă linii de asamblare auto cu loturi mixte.
3. Apucarea de precizie a piesei de prelucrat 3C
Componente pentru telefoane mobile, carcase pentru notebook, conectori electronici. Precizia de repetare a poziționării ≤±0,010 mm satisface cerințele de asamblare 3C de înaltă precizie.
4. Sortarea componentelor electrocasnicelor
Carcase din plastic, suporturi metalice, componente ale motorului. Mai multe module laterale de scule cu diferite profiluri de fălci se adaptează la geometriile variate ale pieselor electrocasnice.
5. stații generale de automatizare flexibile
Linii de producție cu mai multe varietăți, în loturi mici, care necesită un robot pentru a manipula mai multe tipuri de piese. Modulul integrat pre-asamblat scurtează foarte mult ciclul de punere în funcțiune a stației.
Puncte cheie privind instalarea și punerea în funcțiune
1. Montați baza principală din partea robotului pe flanșa robotului; strângeți șuruburile de fixare respectând cu strictețe valorile cuplului menționate în documentația oficială. Evitați fixarea cu cuplu excesiv care poate provoca microdeformarea corpului de bază.
2. Pregătiți stația de sprijin pentru scule pentru plasarea modulelor de prindere de pe partea unealtă inactiv. Garantați precizia poziționării suportului de scule pentru a sprijini andocare automată stabilă.
3. Conexiunea completă a circuitului pneumatic pentru baza de pe partea robotului; instalați unitatea de reglare a presiunii filtrului de aer la capătul frontal al admisiei de aer comprimat. Stabilizați presiunea aerului de lucru în 0,5-0,7 MPa.
4. Conectați cablul de semnal al senzorului la portul IO robot-PLC; verificați logica semnalului de blocare-stare-feedback; configurați logica de interblocare a mișcării robotului: robotul nu trebuie să efectueze mișcare de mare viteză decât dacă este primit semnal „blocat complet”.
5. Executați mai întâi simularea de andocare în modul jog manual înainte de producția ciclului automat. Verificați netezimea andocării, etanșeitatea la aer și corectitudinea semnalului de feedback. Eliminați riscurile de interferență mecanică.
6. Compilați subrutinele robot-program de schimbare a instrumentului; definiți distanța sigură de apropiere și parametrii vitezei de andocare. Evitați coliziunea de mare viteză între baza master și modulul slave.
Achiziții și evaluare a proiectelor
Valoarea de bază a modulului de prindere cu schimbare rapidă a robotului JWGRIP N160:
① Design integrat cu un singur corp care îmbină interfața cu schimbare rapidă și prinderea paralelă, eliminând stivuirea toleranței intermediare a flanșei
② ≤±0,010 mm precizie de repetare a poziționării
③ Mecanism de autoblocare mecanică + semnal electric cu dublă siguranță, conform CE
④ Dispunerea circuitului de gaz intern încorporat, evitând abraziunea tubului extern
⑤ Piese de uzură înlocuibile modulare, costuri de întreținere reduse
⑥ Matrice de produs cu grad de forță de prindere multiplă, compatibilă cu roboții industriali și colaborativi mainstream
⑦ Procesul complet de fabricație internă, verificare ciclică strictă înainte de livrare
Rezolvă blocajele cheie ale stației de automatizare:
Toleranță cumulativă de la discul de schimbare rapidă despicat + ansamblul de prindere
Timp lung de asamblare și calibrare la fața locului
Abraziunea tubului de aer extern și defecțiunea scurgerii de aer
Risc de siguranță ca sculele să cadă sub pierderea alimentării cu aer
Costuri ridicate de întreținere din piesele de uzură nemodulare
Mementouri privind evaluarea proiectelor:
1. Confirmați dimensiunea reală a flanșei robotului și sarcina nominală necesară (luați în considerare sarcina de impact dinamică, nu doar greutatea statică a prinderii + piesei de prelucrat). Rezervați o marjă de siguranță adecvată.
2. Clarificați cerințele privind gradul de forță de prindere, cursa deschiderii fălcilor și profilul fălcilor pentru piesele țintă.
3. Verificați calitatea sursei de aer comprimat în atelier și stabilitatea presiunii; recomandați combinația filtru de aer și regulator de presiune dacă presiunea fluctuează puternic.
4. Confirmați starea resursei IO robot-PLC pentru recepția semnalului de stare de blocare. JWGRIP oferă documentație gratuită pentru interfața electrică.
5. Versiunile standard stocate realizează livrare rapidă; adoptați servicii personalizate / OEM pentru cerințe speciale cu flanșă, grad special de etanșare (upgrade IP), profil special de falcă sau cursă ultra-mare.
FAQ
Î1: Modulul de prindere cu schimbare rapidă a robotului N160 poate realiza schimbarea complet automată a sculelor fără dezasamblarea manuală a șuruburilor?
Da. Modulul de prindere cu schimbare rapidă a robotului N160 răspunde la semnalul de control pneumatic de la sistemul robotului și completează automat blocarea-deblocarea. Logica de schimb de scule poate fi integrată în programul robotului. Raftul de depozitare a sculelor pentru plasarea modulelor inactiv pe partea sculei trebuie pregătit la fața locului.
Î2: Am nevoie de recalibrarea coordonatelor la scară largă de fiecare dată când schimb modulele laterale de sculă?
În condiții de instalare corecte, repetați precizia de poziționare ≤±0,010 mm. Recalibrarea la scară largă nu este necesară; reglajele fine minore pot fi finalizate în timpul punerii în funcțiune inițială.
Î3: Flanșa robotului meu nu este standard, pot adopta modulul de prindere cu schimbare rapidă a robotului N160?
Modulul de prindere cu schimbare rapidă a robotului N160 Modelele din stoc se potrivesc cu flanșele robotului obișnuit. Pentru interfața non-standard, serviciul personalizat și OEM poate modifica flanșa de montare în funcție de desenele clientului.
Î4: Ce se întâmplă dacă alimentarea cu aer se întrerupe accidental în mișcarea robotului?
Structura mecanică cu autoblocare este încorporată. Chiar și aerul comprimat dispare, dinții de blocare continuă să se închidă pentru a preveni căderea modulului de pe partea unealtă. Acțiunea de deblocare poate fi declanșată numai atunci când semnalul de deblocare și presiunea aerului validă există simultan.
Î5: Ce ciclu de întreținere ar trebui să urmez pentru modulul de prindere cu schimbare rapidă a robotului N160?
Sub 24 de ore de producție continuă, inspectați piesele consumabile la fiecare 250 000 de cicluri, curățați suprafața de referință și adăugați unsoare anti-uzură. Scurtați intervalul de întreținere pentru atelierul cu mult praf.
Î6: Modulul de prindere cu schimbare rapidă a robotului N160 poate funcționa sub un atelier predispus la stropire?
Versiunea standard atinge gradul IP53, potrivită pentru atelierul obișnuit. Pentru medii predispuse la stropire, cu umiditate ridicată și ușor corozive, selectați modul personalizat de prindere cu schimbare rapidă a robotului N160, cu etanșare îmbunătățită și tratament anticoroziv.
Trimite o anchetă
Informatii de contact
-
Abordare
Nr. 44, Daning Entrepreneurship Road, Humen Town, Dongguan City, provincia Guangdong, China
-
Tel
-
E-mail
Bine ați venit să trimiteți o întrebare către JWGRIP. Echipa noastră profesionistă tehnică și de vânzări va oferi o selecție gratuită de dispozitive, un design personalizat de soluții și o cotație precisă.
Recomandări de știri